Guia de hardware do SF32LB52x — RF e interfaces de usuário
Parte do guia de hardware do SF32LB52x
Esta página trata das Seções 5.4–5.5 das orientações de esquemático: RF e interfaces de usuário. Volte a Sistema mínimo, alimentação e clock, continue em Armazenamento e fabricação ou consulte o Checklist do esquemático para a revisão item a item.
5.4. RF
5.4.1. Esquemático de RF e caminho da antena
Resumo
- Roteie o caminho da antena com impedância controlada de 50 Ω.
- Reserve uma rede de casamento em π mesmo que a antena escolhida já esteja casada.
- Mantenha o caminho de RF curto, blindado e isolado do ruído dos cristais, DC/DC, display e carregador.
Objetivo do projeto
Maximize a sensibilidade Bluetooth e o desempenho radiado, mantendo o controle de impedância, minimizando descontinuidades e reservando flexibilidade suficiente na rede de casamento para o ajuste final da antena.
A impedância característica das trilhas de RF é 50 Ω. Se a antena já estiver casada, não são necessários componentes adicionais de RF, mas ainda se recomenda reservar uma rede de casamento em π para filtragem de emissões espúrias ou ajuste da antena.
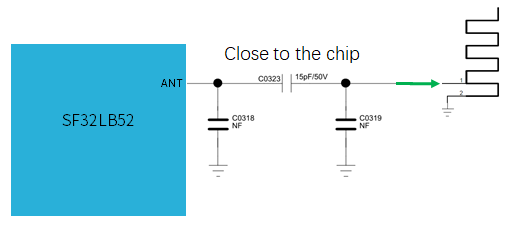
A figura 5.4-1 mostra um capacitor em série de 15 pF e 50 V (C0323); as posições em derivação C0318 e C0319 estão marcadas como NF (não montadas). Esses valores são do circuito de referência, não uma adaptação válida para qualquer antena. Posicione a rede perto do pino de RF do chip e defina sua montagem final com base em medições do produto montado.
5.4.2. Revisão e ajuste de RF
Erros frequentes: RF
- Posicionar a rede de casamento perto da antena, em vez de próxima do pino de RF do chip.
- Rotear RF com vias desnecessárias ou curvas fechadas.
- Compartilhar retornos de terra ruidosos com DC/DC, display, USB ou circuitos de carregamento.
- Não reservar a rede de casamento e deixar de prever um meio viável de ajustar a antena.
Checklist de RF
- A impedância-alvo das trilhas de RF foi definida com o fabricante da PCB.
- A rede de casamento em π foi reservada e posicionada perto do chip.
- A cerca de vias de terra e a área de exclusão de RF foram revisadas.
- Preveja o acesso para ajuste da antena e testes de certificação antes de finalizar o projeto do gabinete.
5.5. Interfaces de usuário
5.5.1. Display
Resumo
- As interfaces incluem SPI, Dual-SPI, Quad-SPI e JDI serial. EPD está disponível nos modelos compatíveis com alimentação externa regulada.
- A resolução máxima documentada do display é 512 x 512.
- Recomenda-se revisar em conjunto reset, TE, PWM do backlight, I2C de toque, interrupção de toque e sequenciamento da alimentação do display.
Objetivo do projeto
Escolha uma interface de display que atenda às metas de largura de banda e consumo, preservando o comportamento de despertar, reset, backlight e toque durante a operação normal e nos estados de baixo consumo.
O chip oferece interfaces SPI de 3 e 4 linhas, SPI com duas ou quatro linhas de dados e JDI serial. Os modos de profundidade de cor são 16,7 milhões de cores (RGB888), 262 mil cores (RGB666), 65 mil cores (RGB565) e 8 cores (RGB111), com resolução de até 512x512.
Modelos de controlador LCD suportados:
| Modelo | Fabricante | Resolução | Tipo | Interface |
|---|---|---|---|---|
| RM69090 | Raydium | 368x448 | AMOLED | SPI de 3/4 linhas, SPI com duas/quatro linhas de dados, MIPI-DSI |
| RM69330 | Raydium | 454x454 | AMOLED | SPI de 3/4 linhas, SPI com duas/quatro linhas de dados, barramento MCU 8080 de 8 bits, MIPI-DSI |
| ILI8688E | ILITEK | 368x448 | AMOLED | SPI com quatro linhas de dados, MIPI-DSI |
| SH8601A | Shine World Technology | 454x454 | AMOLED | SPI de 3/4 linhas, SPI com duas/quatro linhas de dados, barramento MCU 8080 de 8 bits, MIPI-DSI |
| SPD2012 | Solomon | 356x400 | TFT | SPI com quatro linhas de dados |
| GC9C01 | Galaxycore | 360x360 | TFT | SPI com quatro linhas de dados |
| GC9B71 | Galaxycore | 320x380 | TFT | SPI com quatro linhas de dados |
| ST77903 | Sitronix | 400x400 | TFT | SPI com quatro linhas de dados |
| ICNA3311 | Chipone | 454x454 | AMOLED | SPI com quatro linhas de dados |
| FT2308 | FocalTech | 410x494 | AMOLED | SPI com quatro linhas de dados |
As interfaces do controlador não são as capacidades do MCU
A Tabela 5.5-1 lista as interfaces oferecidas pelos CIs controladores de LCD, não interfaces necessariamente disponíveis no SF32LB52x. Uma entrada com MIPI-DSI ou barramento MCU 8080 de 8 bits não comprova que o MCU ofereça essa interface. Escolha uma interface compatível tanto com o modelo exato do MCU quanto com o controlador.
5.5.1.1. Interface de display SPI/QSPI
| Sinal SPI | Pino | Descrição |
|---|---|---|
| CSx | PA03 | Seleção do chip |
| WRx_SCL | PA04 | Clock |
| DCx | PA06 | Dados/comando em SPI de 4 fios; dado 1 em Quad-SPI |
| SDI_RDx | PA05 | Entrada de dados em SPI de 3/4 fios; dado 0 em Quad-SPI |
| SDO | PA05 | Saída de dados em SPI de 3/4 fios; conectar diretamente a SDI_RDx |
| D[0] | PA07 | Dado 2 em Quad-SPI |
| D[1] | PA08 | Dado 3 em Quad-SPI |
| RESET | PA00 | Reset do display |
| TE | PA02 | Sinal de sincronismo para evitar rasgo de imagem (tearing effect), enviado ao MCU |
5.5.1.2. Interface de display JDI
Terminologia JDI na fonte
As notas de aplicação originais descrevem JDI serial no resumo de recursos, mas identificam a tabela de pinos abaixo como JDI paralelo. As atribuições da fonte são mantidas aqui. Antes de finalizar o esquemático, confirme o modo JDI pretendido, os requisitos do painel e o suporte do modelo exato do MCU. Não trate as interfaces serial e paralela como intercambiáveis.
| Sinal JDI | I/O | Descrição |
|---|---|---|
| JDI_VCK | PA39 | Clock de deslocamento do driver vertical |
| JDI_VST | PA08 | Sinal de início do driver vertical |
| JDI_XRST | PA40 | Sinal de reset dos drivers horizontal e vertical |
| JDI_HCK | PA41 | Clock de deslocamento do driver horizontal |
| JDI_HST | PA06 | Sinal de início do driver horizontal |
| JDI_ENB | PA07 | Sinal de habilitação de escrita da memória de pixels |
| JDI_R1 | PA05 | Dados de imagem vermelhos (pixels ímpares) |
| JDI_R2 | PA42 | Dados de imagem vermelhos (pixels pares) |
| JDI_G1 | PA04 | Dados de imagem verdes (pixels ímpares) |
| JDI_G2 | PA43 | Dados de imagem verdes (pixels pares) |
| JDI_B1 | PA03 | Dados de imagem azuis (pixels ímpares) |
| JDI_B2 | PA02 | Dados de imagem azuis (pixels pares) |
5.5.1.3. Interface de display EPD
O chip oferece uma interface EPD paralela de 8 bits:
| Sinal EPD | I/O | Descrição |
|---|---|---|
| CLK | PA04 | Clock do driver de colunas |
| CKV/CPV | GPIO | Clock do driver de linhas |
| SPH | PA06 | Pulso de início do driver de colunas |
| SPV/STV | GPIO | Pulso de início do driver de linhas |
| LE | GPIO | Habilitação de latch do driver de colunas |
| OE | GPIO | Habilitação de saída do driver de colunas |
| D0–D7 | PA07/PA08/PA37/PA39/PA40/PA41/PA42/PA43 | Dados do driver de colunas, bits 0–7 |
| GMODE | GPIO | Seleção do modo de saída do driver de linhas |
| VPOS/VNEG | TPS | Alimentações positiva/negativa do driver de colunas |
| VGH/VGL | TPS | Alimentações positiva/negativa do driver de linhas |
| VCOM | TPS | Conexão comum |
| TPS_WAKEUP/TPS_PWRUP | GPIO | Controle de despertar / inicialização do PMIC TPS |
| TPS_SDA/TPS_SCL | I2C | Interface I2C do PMIC TPS |
| TPS_PWRCOM | GPIO | VCOM_CTRL do PMIC TPS, habilitação de VCOM |
| TPS_GOOD | GPIO | Saída power-good do PMIC TPS |
Note
Os sinais marcados como "PA**" devem usar a atribuição fixa de I/O indicada. Os sinais marcados como GPIO podem ser atribuídos a qualquer I/O. Os sinais marcados como TPS são saídas do PMIC do display (TPS) para o painel. Os sinais marcados como I2C exigem um I/O com capacidade I2C.
Não se aplica
A nota de aplicação oficial da SiFli para SF32LB520/3/5/7 não inclui um projeto de referência para a interface EPD paralela. Se o produto precisar de suporte a display EPD, consulte a documentação de 52B/D/E/G/J e confirme diretamente com o suporte FAE da SiFli a viabilidade para o modelo alimentado por bateria.
5.5.1.4. Interface de toque e backlight
O SF32LB52x oferece uma interface I2C para o controlador de toque, com entrada de interrupção de estado do toque, além de um sinal PWM para habilitar o backlight e controlar seu brilho.
| Sinal de toque/backlight | Pino | Descrição |
|---|---|---|
| Interrupt | PA43 | Interrupção de estado do toque (capaz de despertar o sistema) |
| I2C1_SCL | PA42 | Clock I2C de toque |
| I2C1_SDA | PA41 | Dados I2C de toque |
| BL_PWM | PA01 | Controle PWM do backlight |
| Reset | PA44 | Reset do controlador de toque |
Erros frequentes: display
- Esquecer os pinos de reset, TE, PWM do backlight ou interrupção de toque na atribuição dos pinos.
- Pressupor suporte a EPD no modelo alimentado por bateria sem confirmar o dispositivo exato e o projeto de referência original.
- Alimentar o display por um LDO interno, em vez de uma alimentação externa corretamente dimensionada.
- Rotear clocks e dados do display junto a cristais, RF, áudio ou nós analógicos de alta impedância.
Checklist de display
- A interface, profundidade de cor, resolução e largura de banda atendem ao painel escolhido.
- Reset, TE, PWM do backlight, I2C de toque e interrupção de toque foram atribuídos e documentados.
- A alimentação e o sequenciamento do display são compatíveis com standby e despertar.
- O plano de bring-up cobre reset, leitura de ID/dados do painel quando disponível, backlight, interrupção de toque e primeira imagem.
5.5.2. Interface de áudio
Resumo
- A entrada de microfone analógico é não diferencial (single-ended) e requer um capacitor de bloqueio de DC.
- A saída DAC é diferencial; recomenda-se roteá-la como um par diferencial curto e blindado.
- A filtragem da alimentação de áudio e o posicionamento de MIC_BIAS influenciam significativamente o ruído.
Objetivo do projeto
Preserve a qualidade do sinal analógico, mantendo os caminhos do microfone, DAC, polarização e alimentação de áudio curtos, filtrados, blindados e afastados de fontes de ruído digital e de chaveamento.
A interface de áudio oferece:
- Uma entrada ADC não diferencial para microfone analógico, com capacitor de bloqueio de DC de pelo menos 2,2 uF em série; o microfone recebe alimentação da saída MIC_BIAS do chip.
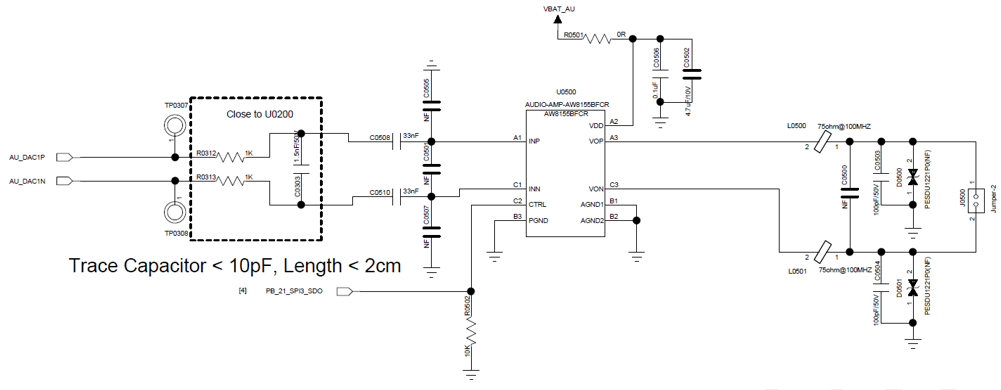
- Uma saída DAC diferencial para um amplificador de potência (PA) de áudio externo: roteie como par diferencial com blindagem de terra adequada e mantenha a capacitância das trilhas < 10 pF e o comprimento < 2 cm.
| Sinal de áudio | Pino | Descrição |
|---|---|---|
| BIAS | MIC_BIAS | Alimentação do microfone |
| AU_ADC1P | ADCP | Entrada não diferencial de microfone analógico |
| AU_DAC1P | DACP | Saída analógica diferencial, positiva |
| AU_DAC1N | DACN | Saída analógica diferencial, negativa |
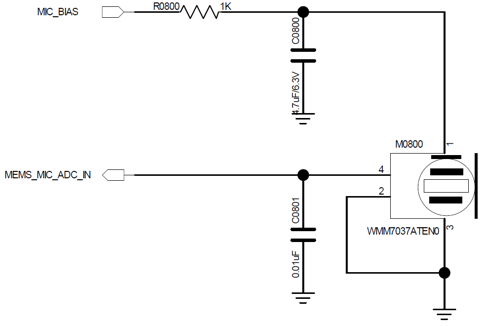
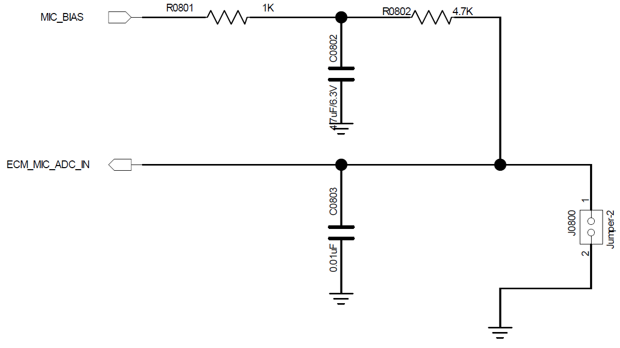
Os circuitos de referência dos microfones filtram MIC_BIAS com um resistor em série de 1 kΩ e um capacitor para o terra de 1 uF e 6,3 V. O circuito ECM também usa um resistor de polarização do microfone de 4,7 kΩ. Ambos mostram um capacitor de entrada de 0,01 uF para o terra: ele é um filtro em derivação, não o capacitor de acoplamento em série exigido no caminho do sinal. Preserve essa distinção ao adaptar os circuitos.
Erros frequentes: áudio
- Rotear trilhas do microfone ou DAC perto de clocks do display, DC/DC, RF, USB ou SDIO.
- Posicionar os capacitores de filtro de MIC_BIAS ou AVDD33_AUD longe dos pinos do chip.
- Tratar DACP/DACN como sinais independentes não diferenciais, em vez de um par diferencial.
- Permitir capacitância parasita elevada ou trilhas longas na saída analógica.
Checklist de áudio
- O posicionamento dos componentes de MIC_BIAS, ADCP, DACP e DACN foi revisado com base nos exemplos de layout.
- DACP/DACN estão roteados como um par diferencial curto e blindado.
- Os capacitores de filtro de áudio estão próximos dos pinos, com conexões de terra de baixo ruído.
- O plano de bring-up cobre a polarização do microfone, o piso de ruído do ADC, a saída DAC, a habilitação do PA e o ruído audível.
Complete os caminhos do microfone e do DAC
A fonte conecta MEMS_MIC_ADC_IN e ECM_MIC_ADC_IN a ADCP. Inclua em série o capacitor de bloqueio de DC de pelo menos 2,2 uF exigido acima; o capacitor de 0,01 uF ligado ao terra nos circuitos de microfone não o substitui. Posicione o filtro passa-baixas diferencial no quadro tracejado da Figura 5.5-3 perto do MCU, mantendo a capacitância das trilhas de saída do DAC abaixo de 10 pF e o comprimento abaixo de 2 cm.
5.5.3. Botões
Resumo
PA34oferece suporte ao botão de alimentação, liga/desliga e reset por pressão longa.- O botão com encoder rotativo deve seguir o circuito de referência e ser revisado em conjunto com os requisitos de despertar, debounce e ESD.
Objetivo do projeto
Garanta entradas de usuário e reset confiáveis, evitando eventos de despertar indevidos, estados de reset permanentes e corrente de fuga elevada em standby pelas redes de pull-up/pull-down.
5.5.3.1. Botão de alimentação
PA34 oferece reset por pressão longa e pode ser usado em um botão que combine liga/desliga e reset por pressão longa. Como o reset é ativo em nível alto, recomenda-se manter o estado padrão em nível baixo com pull-down e levá-lo a nível alto quando o botão for pressionado.
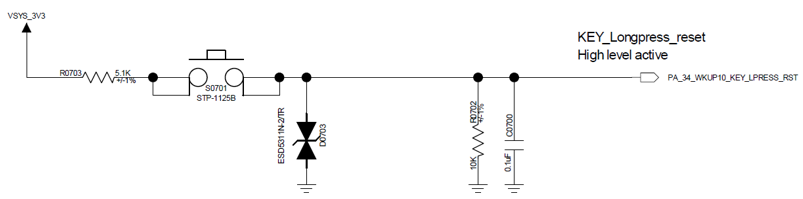
O circuito de referência usa R0703 (5,1 kΩ) entre VSYS_3V3 e o botão, R0702 (100 kΩ) para manter PA34 em nível baixo e C0720 (0,1 uF) conectado ao terra. Há também um componente de proteção ESD. Esses valores descrevem o projeto ilustrado; ao adaptá-lo, verifique os limiares de entrada, a eliminação de repiques, as fugas e os tempos de reset.
5.5.3.2. Botão com encoder rotativo mecânico
Use o projeto de referência como base para o circuito do botão com encoder rotativo.
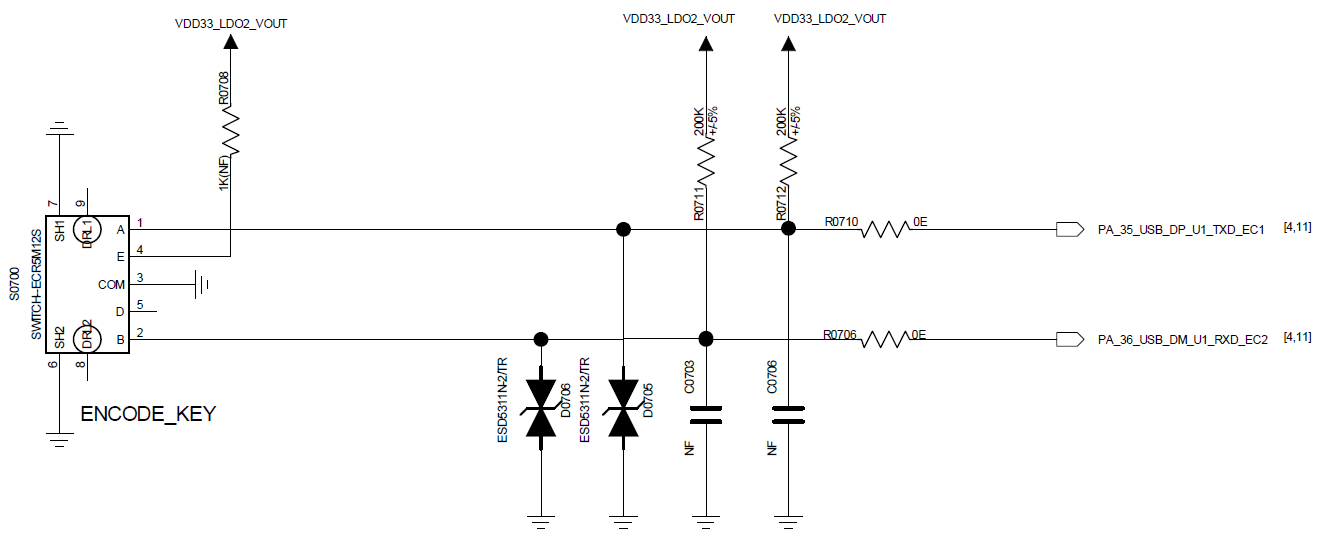
Os sinais A e B do encoder se conectam a PA35 e PA36 por resistores de 0 Ω. Cada sinal tem um pull-up de 200 kΩ para VDD33_LDO2_VOUT e proteção ESD; C0703 e C0706 estão marcados como NF (não montados). Os nomes dos sinais também indicam funções USB/UART multiplexadas. Verifique conflitos de pinos antes de adotar essa atribuição.
Erros frequentes: botões
- Deixar
PA34flutuante ou com polarização padrão incorreta. - Esquecer que os circuitos de botões podem precisar de despertar, proteção ESD, debounce e acesso para testes de produção.
- Compartilhar conexões de botões com funções ruidosas ou de alta carga sem verificar a confiabilidade do despertar.
Checklist de botões
- O nível padrão do botão de alimentação/reset por pressão longa está correto.
- O comportamento de despertar foi verificado nos estados de baixo consumo pretendidos.
- Os requisitos de proteção ESD e debounce mecânico foram revisados.
- O plano de bring-up inclui pressão curta, pressão longa, despertar e reset.
5.5.4. Motor de vibração
Resumo
- Use uma saída PWM para controlar o motor de vibração por meio de um estágio de acionamento externo.
- Alimente o motor por uma linha com chave de alimentação quando a corrente em standby for relevante.
Objetivo do projeto
Garanta feedback háptico repetível, sem que os picos de corrente do motor, o ruído de chaveamento ou as fugas em standby afetem alimentações sensíveis e circuitos de despertar.
O SF32LB52x oferece uma saída PWM para controlar o motor de vibração por meio de um estágio de acionamento externo.
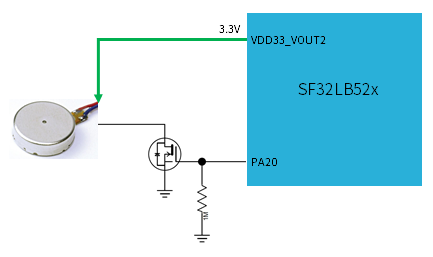
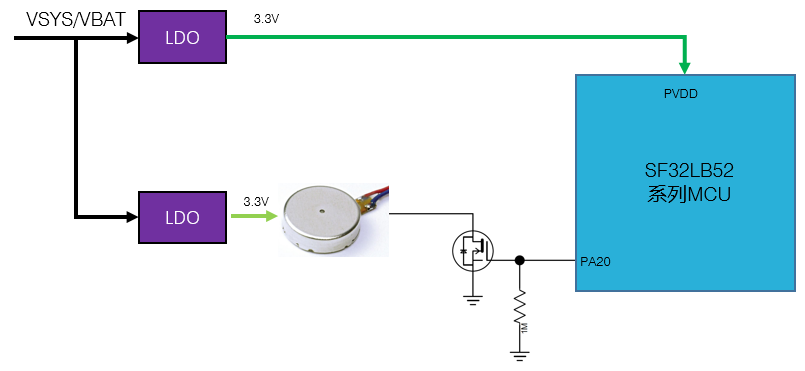
Os dois circuitos de motor usam PA20 para controlar um MOSFET de lado baixo, com um pull-down de 1 MΩ no gate. A figura 5.5-6 alimenta o motor pela saída VDD33_VOUT2 de 3,3 V do chip. A figura 5.5-7 usa LDOs externos separados de 3,3 V para o motor e PVDD, alimentados por VSYS/VBAT. A função de controle é equivalente, mas as conexões de alimentação não são intercambiáveis.
Checklist do motor
- O driver do motor, a proteção contra flyback/ESD e a capacidade de corrente da alimentação foram revisados.
- A alimentação do motor fica desligada por padrão em standby e no modo de envio.
- A atribuição do pino PWM não conflita com display, armazenamento ou depuração.
- O plano de bring-up cobre a varredura do duty cycle PWM, a corrente de partida, o ruído audível e as fugas em standby.
Última atualização: