Руководство по аппаратуре SF32LB52x — RF и пользовательские интерфейсы
Часть руководства по аппаратуре SF32LB52x
Эта страница охватывает разделы 5.4–5.5 рекомендаций по принципиальной схеме: RF и пользовательские интерфейсы. Вернитесь к минимальной системе, питанию и тактированию, перейдите к памяти и производству или используйте контрольный список принципиальной схемы для проверки по пунктам.
5.4. RF
5.4.1. Схема RF и антенный тракт
Кратко
- Разводите антенный тракт как дорожку с контролируемым волновым сопротивлением 50 Ω.
- Оставьте место для π-образной согласующей цепи, даже если выбранная антенна уже согласована.
- Тракт RF должен быть коротким, экранированным и изолированным от помех кварцевых резонаторов, DC/DC, дисплея и зарядной схемы.
Цель проектирования
Обеспечьте максимальную чувствительность Bluetooth и эффективность излучения: контролируйте импеданс, минимизируйте неоднородности тракта и предусмотрите возможность окончательной настройки согласования антенны.
Волновое сопротивление дорожек RF — 50 Ω. Если антенна уже согласована, дополнительные RF-компоненты не нужны, но рекомендуется оставить место для π-образной согласующей цепи: она может потребоваться для фильтрации побочных излучений или настройки антенны.
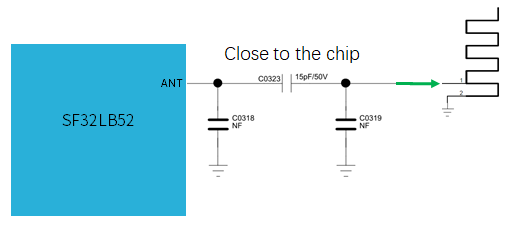
На рисунке 5.4-1 показан последовательный конденсатор C0323 ёмкостью 15 pF с номинальным напряжением 50 V. Позиции C0318 и C0319 в ответвлениях на землю отмечены NF (не устанавливать). Это значения из эталонной схемы, а не универсальное согласование для любой антенны. Размещайте согласующую цепь рядом с RF-выводом микроконтроллера и определяйте окончательную комплектацию по измерениям собранного изделия.
5.4.2. Проверка и настройка RF
Типичные ошибки: RF
- Размещение согласующей цепи рядом с антенной, а не с выводом RF микроконтроллера.
- Лишние переходные отверстия и резкие изгибы дорожек RF.
- Общие пути обратного тока по земле с шумными цепями DC/DC, дисплея, USB или зарядки.
- Отсутствие места для согласующей цепи и реальной возможности настройки антенны.
Контрольный список RF
- Требуемое волновое сопротивление дорожек RF согласовано с изготовителем платы.
- Место для π-образной согласующей цепи предусмотрено рядом с микроконтроллером.
- Проверены ограждение из переходных отверстий земли и зона запрета размещения/разводки RF.
- До завершения проектирования корпуса предусмотрен доступ для настройки антенны и проведения сертификационных испытаний.
5.5. Пользовательские интерфейсы
5.5.1. Дисплей
Кратко
- Поддерживаются SPI, Dual-SPI, Quad-SPI, последовательный JDI, а также EPD у соответствующих моделей с внешним стабилизированным питанием.
- Максимальное документированное разрешение дисплея — 512 x 512.
- Совместно проверяйте сброс, TE, PWM подсветки, I2C сенсорного ввода, его прерывание и последовательность питания дисплея.
Цель проектирования
Выберите интерфейс дисплея с нужной пропускной способностью и энергопотреблением. Обеспечьте правильную работу пробуждения, сброса, подсветки и сенсорного ввода как в обычном режиме, так и в режимах низкого потребления.
Микроконтроллер поддерживает 3- и 4-проводный SPI, SPI с двумя и четырьмя линиями данных и последовательный JDI. Доступны режимы глубины цвета 16,7 млн цветов (RGB888), 262 тыс. цветов (RGB666), 65 тыс. цветов (RGB565) и 8 цветов (RGB111), с разрешением до 512x512.
Поддерживаемые модели драйверов LCD:
| Модель | Производитель | Разрешение | Тип | Интерфейс |
|---|---|---|---|---|
| RM69090 | Raydium | 368x448 | AMOLED | 3/4-проводный SPI, SPI с двумя/четырьмя линиями данных, MIPI-DSI |
| RM69330 | Raydium | 454x454 | AMOLED | 3/4-проводный SPI, SPI с двумя/четырьмя линиями данных, 8-разрядная шина MCU 8080, MIPI-DSI |
| ILI8688E | ILITEK | 368x448 | AMOLED | SPI с четырьмя линиями данных, MIPI-DSI |
| SH8601A | Shine World Technology | 454x454 | AMOLED | 3/4-проводный SPI, SPI с двумя/четырьмя линиями данных, 8-разрядная шина MCU 8080, MIPI-DSI |
| SPD2012 | Solomon | 356x400 | TFT | SPI с четырьмя линиями данных |
| GC9C01 | Galaxycore | 360x360 | TFT | SPI с четырьмя линиями данных |
| GC9B71 | Galaxycore | 320x380 | TFT | SPI с четырьмя линиями данных |
| ST77903 | Sitronix | 400x400 | TFT | SPI с четырьмя линиями данных |
| ICNA3311 | Chipone | 454x454 | AMOLED | SPI с четырьмя линиями данных |
| FT2308 | FocalTech | 410x494 | AMOLED | SPI с четырьмя линиями данных |
Интерфейсы драйвера дисплея не определяют возможности MCU
В таблице 5.5-1 перечислены интерфейсы микросхем драйверов LCD. Это не означает, что SF32LB52x поддерживает все эти интерфейсы. Упоминание MIPI-DSI или 8-разрядной шины MCU 8080 не подтверждает их поддержку микроконтроллером. Выберите интерфейс, который поддерживают и конкретная модель MCU, и драйвер.
5.5.1.1. Интерфейс дисплея SPI/QSPI
| Сигнал SPI | Вывод | Описание |
|---|---|---|
| CSx | PA03 | Выбор микросхемы |
| WRx_SCL | PA04 | Тактирование |
| DCx | PA06 | Данные/команда в 4-проводном SPI; данные 1 в Quad-SPI |
| SDI_RDx | PA05 | Вход данных в 3/4-проводном SPI; данные 0 в Quad-SPI |
| SDO | PA05 | Выход данных в 3/4-проводном SPI; соединить с SDI_RDx |
| D[0] | PA07 | Данные 2 в Quad-SPI |
| D[1] | PA08 | Данные 3 в Quad-SPI |
| RESET | PA00 | Сброс дисплея |
| TE | PA02 | Сигнал синхронизации для предотвращения разрыва изображения (tearing effect), поступает в MCU |
5.5.1.2. Интерфейс дисплея JDI
Терминология JDI в источнике
В обзорах возможностей исходных рекомендаций указан последовательный JDI, но следующая таблица выводов названа параллельным JDI. Здесь сохранены назначения выводов из источника. До окончательной фиксации схемы подтвердите нужный режим JDI, требования панели и поддержку точной моделью MCU. Последовательный и параллельный интерфейсы нельзя считать взаимозаменяемыми.
| Сигнал JDI | I/O | Описание |
|---|---|---|
| JDI_VCK | PA39 | Тактовый сигнал сдвига вертикального драйвера |
| JDI_VST | PA08 | Сигнал запуска вертикального драйвера |
| JDI_XRST | PA40 | Сброс горизонтального и вертикального драйверов |
| JDI_HCK | PA41 | Тактовый сигнал сдвига горизонтального драйвера |
| JDI_HST | PA06 | Сигнал запуска горизонтального драйвера |
| JDI_ENB | PA07 | Разрешение записи в память пикселей |
| JDI_R1 | PA05 | Данные красного цвета (нечётные пиксели) |
| JDI_R2 | PA42 | Данные красного цвета (чётные пиксели) |
| JDI_G1 | PA04 | Данные зелёного цвета (нечётные пиксели) |
| JDI_G2 | PA43 | Данные зелёного цвета (чётные пиксели) |
| JDI_B1 | PA03 | Данные синего цвета (нечётные пиксели) |
| JDI_B2 | PA02 | Данные синего цвета (чётные пиксели) |
5.5.1.3. Интерфейс дисплея EPD
Микроконтроллер поддерживает 8-разрядный параллельный интерфейс дисплея EPD:
| Сигнал EPD | I/O | Описание |
|---|---|---|
| CLK | PA04 | Тактирование драйвера столбцов |
| CKV/CPV | GPIO | Тактирование драйвера строк |
| SPH | PA06 | Пусковой импульс драйвера столбцов |
| SPV/STV | GPIO | Пусковой импульс драйвера строк |
| LE | GPIO | Разрешение фиксации данных драйвера столбцов |
| OE | GPIO | Разрешение выхода драйвера столбцов |
| D0–D7 | PA07/PA08/PA37/PA39/PA40/PA41/PA42/PA43 | Данные драйвера столбцов, биты 0–7 |
| GMODE | GPIO | Выбор режима выхода драйвера строк |
| VPOS/VNEG | TPS | Положительное/отрицательное питание драйвера столбцов |
| VGH/VGL | TPS | Положительное/отрицательное питание драйвера строк |
| VCOM | TPS | Общий электрод |
| TPS_WAKEUP/TPS_PWRUP | GPIO | Управление пробуждением / включением PMIC TPS |
| TPS_SDA/TPS_SCL | I2C | Интерфейс I2C PMIC TPS |
| TPS_PWRCOM | GPIO | VCOM_CTRL PMIC TPS, включение VCOM |
| TPS_GOOD | GPIO | Выход готовности питания PMIC TPS (power-good) |
Note
Для сигналов с обозначением "PA**" используйте указанные фиксированные выводы I/O. Сигналы с обозначением GPIO можно назначить на любой I/O. Сигналы TPS поступают на панель с выходов PMIC дисплея (TPS). Для сигналов I2C нужен I/O с поддержкой I2C.
Неприменимо
Официальные рекомендации SiFli по применению SF32LB520/3/5/7 не содержат эталонной схемы параллельного интерфейса EPD. Если изделию нужен дисплей EPD, изучите документацию 52B/D/E/G/J и подтвердите возможность реализации для модели с питанием от аккумулятора непосредственно у специалистов FAE SiFli.
5.5.1.4. Сенсорный ввод и подсветка
SF32LB52x поддерживает интерфейс I2C контроллера сенсорного ввода, вход прерывания состояния сенсора и один сигнал PWM для включения подсветки и регулировки яркости.
| Сигнал сенсорного ввода/подсветки | Вывод | Описание |
|---|---|---|
| Interrupt | PA43 | Прерывание состояния сенсорного ввода (с возможностью пробуждения) |
| I2C1_SCL | PA42 | Тактирование I2C сенсорного ввода |
| I2C1_SDA | PA41 | Данные I2C сенсорного ввода |
| BL_PWM | PA01 | Управление подсветкой через PWM |
| Reset | PA44 | Сброс контроллера сенсорного ввода |
Типичные ошибки: дисплей
- Пропуск выводов сброса, TE, PWM подсветки или прерывания сенсорного ввода при назначении выводов.
- Предположение о поддержке EPD у модели с питанием от аккумулятора без проверки точного устройства и исходного проекта.
- Питание дисплея от встроенного LDO вместо правильно рассчитанной внешней линии питания.
- Разводка тактовых сигналов и данных дисплея рядом с резонаторами, RF, аудио или высокоомными аналоговыми узлами.
Контрольный список дисплея
- Интерфейс, глубина цвета, разрешение и пропускная способность соответствуют выбранной панели.
- Назначены и документированы сброс, TE, PWM подсветки, I2C и прерывание сенсорного ввода.
- Питание дисплея и его последовательность совместимы с режимом Standby и пробуждением.
- План первого запуска включает сброс, чтение ID/данных панели при наличии такой возможности, подсветку, прерывание сенсорного ввода и первое изображение.
5.5.2. Аудиоинтерфейс
Кратко
- Вход аналогового микрофона несимметричный; необходим разделительный конденсатор для блокировки постоянной составляющей.
- Выход DAC дифференциальный; разводите его как короткую экранированную дифференциальную пару.
- Фильтрация питания аудио и размещение цепи MIC_BIAS существенно влияют на уровень шума.
Цель проектирования
Сохраняйте качество аналогового сигнала: цепи микрофона, DAC, смещения и питания аудио должны быть короткими, фильтрованными, экранированными и удалёнными от источников цифровых и коммутационных помех.
Аудиоинтерфейс обеспечивает:
- Один несимметричный вход ADC для аналогового микрофона с последовательным разделительным конденсатором ёмкостью не менее 2,2 uF; микрофон питается от выхода MIC_BIAS микроконтроллера
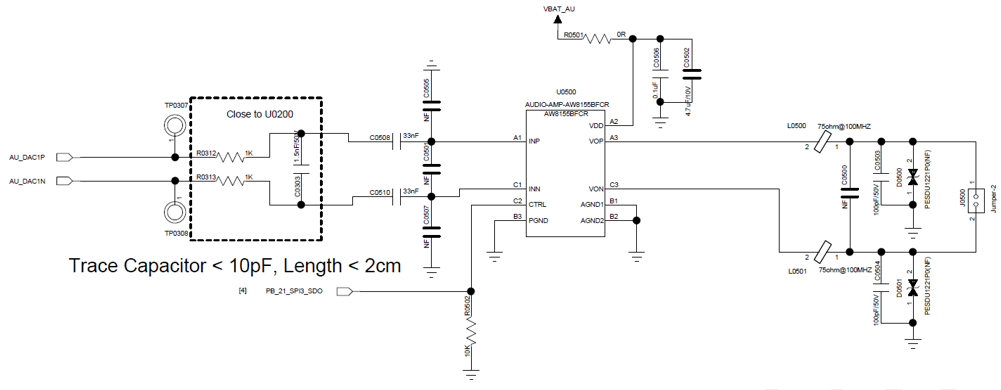
- Один дифференциальный выход DAC для внешнего усилителя мощности аудио (PA). Разводите его как дифференциальную пару с экранированием землёй; ёмкость дорожек должна быть < 10 pF, длина — < 2 cm
| Аудиосигнал | Вывод | Описание |
|---|---|---|
| BIAS | MIC_BIAS | Питание микрофона |
| AU_ADC1P | ADCP | Несимметричный вход аналогового микрофона |
| AU_DAC1P | DACP | Дифференциальный аналоговый выход, положительный |
| AU_DAC1N | DACN | Дифференциальный аналоговый выход, отрицательный |
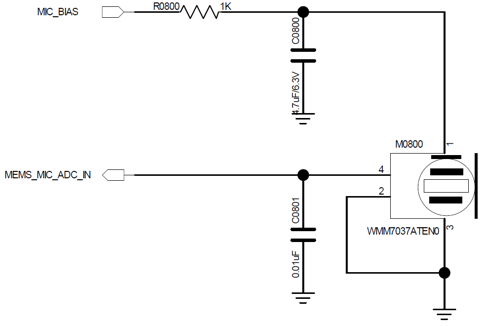
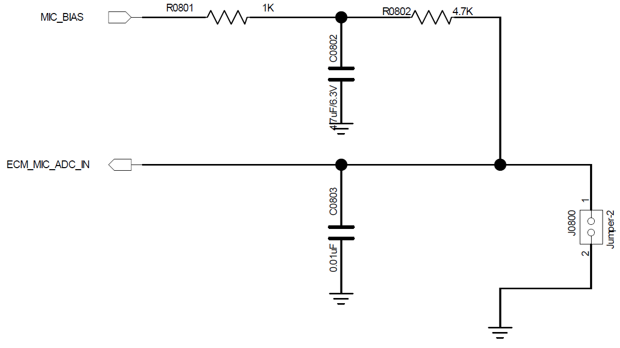
В эталонных микрофонных схемах MIC_BIAS фильтруется последовательным резистором 1 kΩ и конденсатором 1 uF, 6,3 V на землю. В схеме ECM также используется резистор смещения микрофона 4,7 kΩ. В обоих примерах входной конденсатор 0,01 uF подключён к земле: это параллельный фильтр, а не необходимый последовательный разделительный конденсатор в сигнальной цепи. Сохраняйте это различие при адаптации схем.
Типичные ошибки: аудио
- Разводка дорожек микрофона или DAC рядом с тактированием дисплея, DC/DC, RF, USB или SDIO.
- Размещение фильтрующих конденсаторов MIC_BIAS или AVDD33_AUD далеко от выводов микроконтроллера.
- Использование DACP/DACN как независимых несимметричных сигналов вместо дифференциальной пары.
- Большая паразитная ёмкость или длинные дорожки аналогового выхода.
Контрольный список аудио
- Размещение компонентов MIC_BIAS, ADCP, DACP и DACN проверено по примерам разводки.
- DACP/DACN разведены как короткая экранированная дифференциальная пара.
- Фильтрующие конденсаторы аудио расположены рядом с выводами и корректно заземлены.
- План первого запуска включает смещение микрофона, собственный шум ADC, выход DAC, включение PA и слышимый шум.
Завершите сигнальные цепи микрофона и DAC
В источнике MEMS_MIC_ADC_IN и ECM_MIC_ADC_IN подключаются к ADCP. Добавьте последовательно разделительный конденсатор ёмкостью не менее 2,2 uF, как требуется выше. Конденсатор 0,01 uF, подключённый к земле в микрофонных схемах, его не заменяет. Разместите дифференциальный фильтр нижних частот из пунктирной рамки на рисунке 5.5-3 рядом с MCU. Ёмкость дорожек выхода DAC должна быть меньше 10 pF, а длина — меньше 2 cm.
5.5.3. Кнопки
Кратко
PA34поддерживает кнопку питания, включение/выключение и сброс длительным нажатием.- Кнопки с поворотным энкодером должны соответствовать эталонной схеме; проверяйте их вместе с требованиями к пробуждению, подавлению дребезга и ESD.
Цель проектирования
Обеспечьте надёжную работу органов управления и сброса без ложных пробуждений, постоянного удержания в сбросе и большого тока утечки через цепи подтяжки в Standby.
5.5.3.1. Кнопка питания
PA34 поддерживает сброс длительным нажатием и может использоваться для кнопки, совмещающей включение/выключение и сброс длительным нажатием. Сброс активен при высоком уровне: по умолчанию вывод должен подтягиваться к низкому уровню, а при нажатии кнопки переходить в высокий.
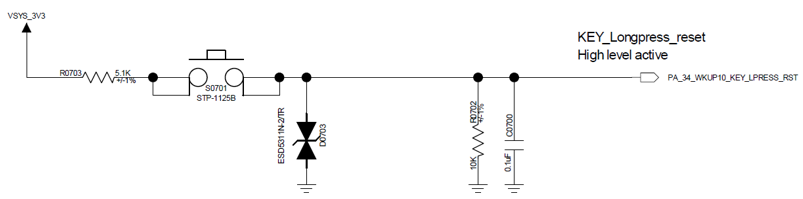
В эталонной схеме R0703 (5,1 kΩ) включён между VSYS_3V3 и кнопкой, R0702 (100 kΩ) подтягивает PA34 к низкому уровню, а C0720 (0,1 uF) подключён к земле. Также предусмотрен элемент защиты ESD. Эти значения относятся к показанной схеме; при её адаптации проверяйте входные пороги, подавление дребезга, утечки и временные параметры сброса.
5.5.3.2. Кнопка с механическим поворотным энкодером
Используйте эталонную схему как основу для подключения кнопки с поворотным энкодером.
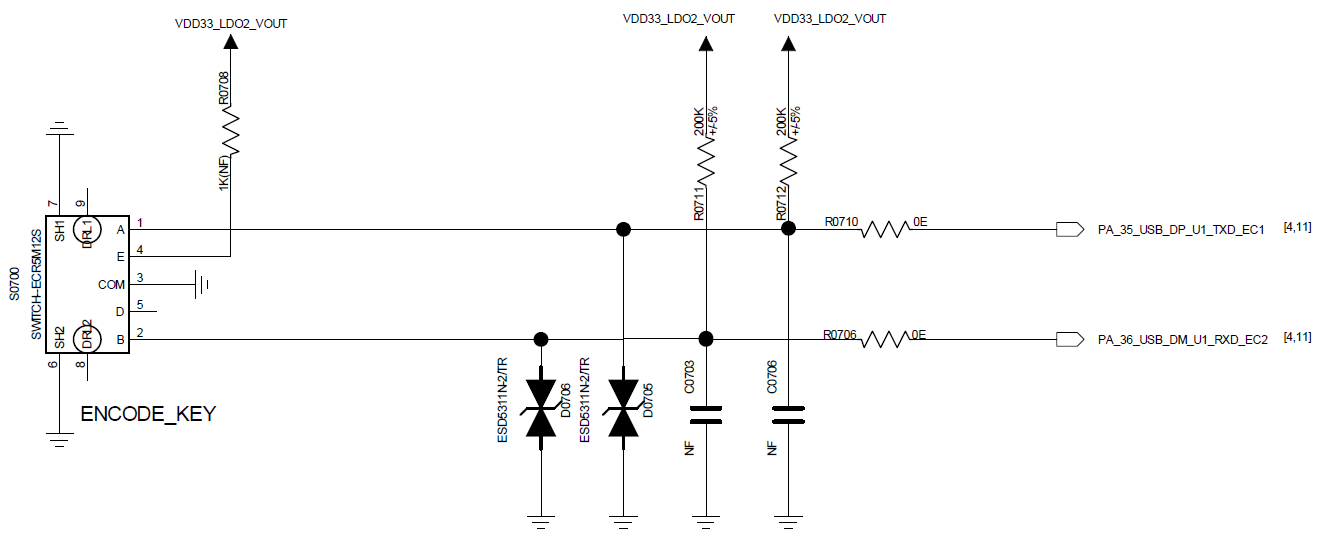
Сигналы A и B энкодера подключены к PA35 и PA36 через резисторы 0 Ω. Каждый сигнал имеет подтяжку 200 kΩ к VDD33_LDO2_VOUT и защиту ESD; C0703 и C0706 отмечены NF (не устанавливать). Имена сигналов также указывают на мультиплексированные функции USB/UART. Перед использованием этого назначения проверьте конфликты выводов.
Типичные ошибки: кнопки
- Неподключённый вывод
PA34или неверный уровень подтяжки по умолчанию. - Упущение из виду, что схемам кнопок могут требоваться пробуждение, защита ESD, подавление дребезга и доступ для производственных тестов.
- Совмещение цепей кнопок с шумными или сильно нагруженными функциями без проверки надёжности пробуждения.
Контрольный список кнопок
- Уровень по умолчанию для кнопки питания/сброса длительным нажатием выбран правильно.
- Пробуждение проверено для нужных режимов низкого потребления.
- Проверены требования к ESD и подавлению дребезга механических контактов.
- План первого запуска включает короткое и длительное нажатие, пробуждение и сброс.
5.5.4. Вибромотор
Кратко
- Управляйте вибромотором выходом PWM через внешний драйвер.
- Используйте отключаемую линию питания мотора, если важен ток в Standby.
Цель проектирования
Обеспечьте воспроизводимый тактильный отклик, не допуская влияния пускового тока мотора, коммутационных помех и утечек в Standby на чувствительные цепи питания и пробуждения.
SF32LB52x поддерживает выход PWM для управления вибромотором через внешний драйвер.
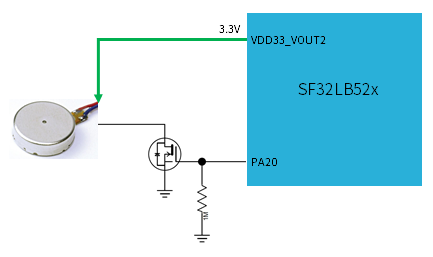
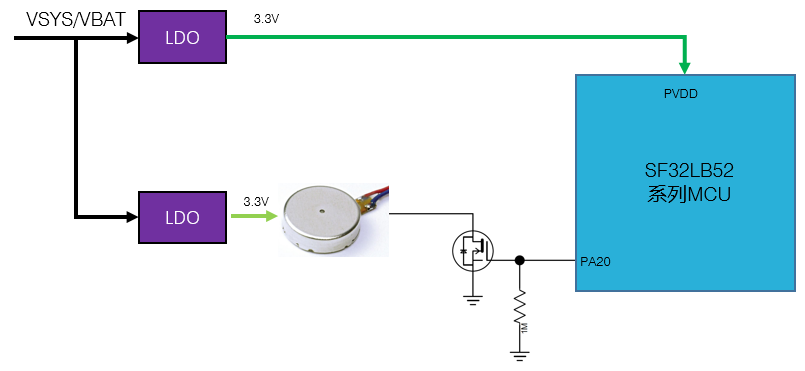
В обеих схемах мотора PA20 управляет MOSFET в нижнем плече, а затвор подтянут к земле резистором 1 MΩ. На рисунке 5.5-6 мотор питается от выхода VDD33_VOUT2 микроконтроллера с напряжением 3,3 V. На рисунке 5.5-7 мотор и PVDD получают питание через отдельные внешние LDO на 3,3 V с входом от VSYS/VBAT. Функции управления эквивалентны, но подключения питания не взаимозаменяемы.
Контрольный список мотора
- Проверены драйвер мотора, защита от выбросов индуктивной нагрузки/ESD и допустимый ток питания.
- Питание мотора по умолчанию выключено в Standby и при транспортировке.
- Назначение вывода PWM не конфликтует с дисплеем, памятью или отладочными выводами.
- План первого запуска включает изменение коэффициента заполнения PWM, пусковой ток, слышимый шум и утечки в Standby.
Последнее обновление: