Guia de projeto de hardware do SF32LB57x — armazenamento e fabricação
Parte do guia de projeto de hardware do SF32LB57x
Esta página aborda as seções 5.6 e 5.7 das diretrizes de projeto de esquemático: armazenamento e conectividade, e fabricação. Volte para Clock, RF e interfaces de usuário ou avance para Diretrizes de layout de PCB.
5.6. Armazenamento e conectividade
5.6.1. Armazenamento e boot
As decisões de armazenamento e boot devem ser avaliadas em conjunto. A mídia de boot escolhida determina os resistores de configuração, o estado padrão de alimentação do armazenamento, a alocação dos barramentos e o acesso de recuperação em produção.
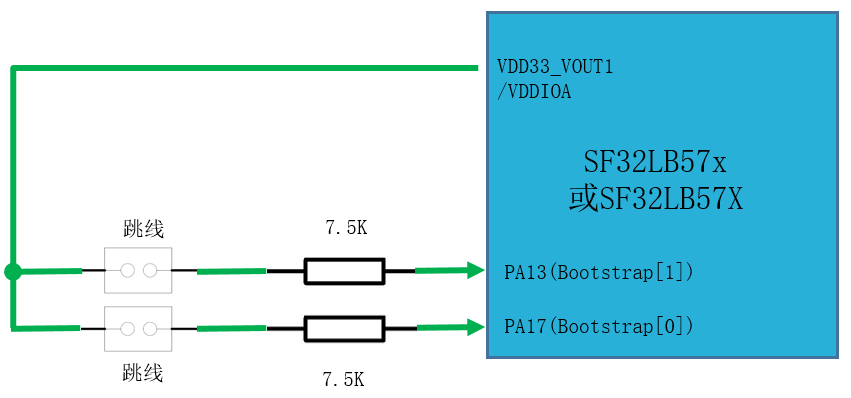
Variantes com Flash SPI NOR integrada ao encapsulamento inicializam por ela por padrão. As variantes sem essa Flash devem inicializar a partir de armazenamento externo. A mídia externa é selecionada por PA13 (Bootstrap[1]) e PA17 (Bootstrap[0]). O esquemático da SiFli mostra um jumper e um footprint reservado para um resistor de pull-up de 7,5 kΩ em cada sinal, conectado a VDD33_VOUT1/VDDIOA.
PA13 (Bootstrap[1]) |
PA17 (Bootstrap[0]) |
Mídia externa de boot |
|---|---|---|
| L | L | SPI NOR Flash |
| L | H | SPI NAND Flash |
| H | L | SD NAND Flash |
| H | H | eMMC |
5.6.2. Interfaces de armazenamento
O SF32LB57x oferece suporte a Flash SPI NOR externa, Flash SPI NAND, Flash SD NAND e eMMC. Somente o MPI3 nos pinos PA12 a PA17 oferece suporte a SPI NOR e SPI NAND; qualquer uma das duas interfaces SDIO pode conectar SD NAND ou eMMC. Em algumas variantes disponíveis para pedido, a memória integrada ao encapsulamento ocupa o MPI3.
Antes de finalizar o esquemático, confirme:
- Se a Flash ou PSRAM integrada ao encapsulamento ocupa um canal MPI.
- Qual mídia externa de boot será usada: SPI NOR, SPI NAND, SD NAND ou eMMC.
- Se a tensão de IO é compatível com o dispositivo de armazenamento.
- Se os pull-ups, o sinal de seleção do dispositivo (CS), o clock, as linhas de dados e o controle de alimentação atendem aos requisitos de boot.
- Se o estado padrão de alimentação da mídia externa de boot está correto.
| Sinal de armazenamento | SPI NOR / SPI NAND | SD NAND / eMMC |
|---|---|---|
CS# / SD2_D2 |
PA12 |
PA12 |
SO / SD2_D3 |
PA13 |
PA13 |
WP# / SD2_CLK |
PA14 |
PA14 |
SI / SD2_CMD |
PA15 |
PA15 |
SCLK / SD2_D0 |
PA16 |
PA16 |
HOLD# / SD2_D1 |
PA17 |
PA17 |
5.6.3. Controle de boot e alimentação
A eMMC tem domínios de alimentação separados para VCC e VCCQ. Comutar os dois juntos reduz o consumo durante o desligamento, mas torna mais lenta a saída do modo de suspensão e aumenta o consumo médio da CPU. Comutar apenas VCC e manter VCCQ sempre alimentado aumenta o consumo durante o desligamento, mas acelera a retomada da eMMC e reduz o consumo médio da CPU.
| Mídia externa | PA13 |
PA15 |
PA17 |
|---|---|---|---|
| SPI NOR Flash | MPI D1: sem pull-up |
Não especificado na fonte | MPI D3: sem pull-up |
| SPI NAND Flash | MPI D1: sem pull-up |
Não especificado na fonte | MPI D3: pull-up de 7,5 kΩ |
| SD NAND Flash | SD D3: pull-up de 7,5 kΩ |
SD CMD: pull-up de 7,5 kΩ |
SD D1: sem pull-up |
| eMMC | SD D3: pull-up de 7,5 kΩ |
SD CMD: pull-up de 7,5 kΩ |
SD D1: pull-up de 7,5 kΩ |
“Não especificado na fonte” significa que o checklist de origem não estabelece um requisito para essa célula; não significa que o pull-up seja desnecessário.
A seleção da mídia externa de boot é mostrada na Tabela 5.6-1 e na Figura 5.6-1. O sinal de habilitação da chave de alimentação do armazenamento é fixo em PA21 e ativo em nível alto. Escolha a alimentação conforme a variante:
- Variantes alimentadas por bateria: a Flash SPI NOR externa pode ser alimentada continuamente por
VDD33_VOUT1; a Flash SPI NAND deve ser alimentada por uma chave apósVDD33_VOUT1. SD NAND e eMMC usam um LDO externo, preferencialmente habilitado porPA21. Em encapsulamentos semPA21, pode-se usar um GPIO cujo padrão após o reset seja pull-up. - Variantes alimentadas em 3,3 V: use um LDO externo para todo armazenamento externo de boot;
PA21é recomendado para habilitá-lo. - A Flash SPI NOR pode permanecer alimentada; SPI NAND, SD NAND e eMMC exigem uma chave de alimentação. Para inicializar por mídia externa, sua alimentação precisa estar ligada por padrão durante a inicialização.
- Reserve footprints para pull-ups em
PA13ePA17e monte-os conforme a mídia de boot; o valor recomendado é 7,5 kΩ. Consulte a Tabela 5.6-3 para os requisitos de cada pino MPI3. - Se a memória integrada ao encapsulamento ocupar o MPI3, o uso externo desse canal fica limitado a SD NAND ou eMMC; não conecte Flash SPI NOR/SPI NAND externa a ele.
- Compatibilize a tensão de IO do armazenamento com a alimentação de IO do MCU e escolha um componente listado na Lista de Fornecedores Aprovados (AVL) do projeto.
5.6.4. GPIO e multiplexação de pinos
Planeje os GPIOs antes de atribuir todos os periféricos do produto, pois sinais de boot, depuração, despertar, USB, analógicos, de display, de armazenamento e de alta velocidade podem limitar a flexibilidade da matriz de roteamento.
5.6.5. Planejamento dos pinos
O SF32LB57x oferece multiplexação flexível de pinos, mas os seguintes sinais devem ser definidos desde o início:
- RF, cristais, alimentação, USB, áudio analógico, GPADC, boot e depuração.
- Interfaces de alta velocidade para display, SDIO, armazenamento e DCMI que exigem grupos específicos de pinos.
- GPIOs de despertar, configuração de boot, seleção de SWD e pinos de teste de produção.
5.6.6. Diretrizes para GPIO
- Configure os GPIOs não utilizados para um estado definido.
- Compatibilize a tensão de IO dos periféricos com o domínio de alimentação de IO correspondente.
- Inclua no orçamento de energia a corrente de fuga durante o sono causada por pull-ups de GPIO.
- Quando um pino for reutilizado como entrada analógica, USB, áudio ou função especial, configure os caminhos de entrada/saída digital conforme o manual do usuário.
- A flexibilidade da matriz de roteamento não elimina as restrições de layout para sinais de alta velocidade. Respeite os requisitos dos grupos de pinos e da PCB.
Cada GPIO pode selecionar as funções 0 a 15 por meio da tabela IO MUX abaixo. A coluna Function 16-255 indica o roteamento pela matriz; a tabela seguinte enumera os índices de função de 16 a 175. Consulte as duas tabelas em conjunto para confirmar em qual pino físico cada sinal periférico pode ser alocado antes de congelar o esquemático.
| PAD | PUPD | Função 0 | Função 1 | Função 2 | Função 3 | Função 4 | Função 5 | Função 6 | Função 15 | Funções 16–255 |
|---|---|---|---|---|---|---|---|---|---|---|
PA00 |
PD | GPIO_A0 |
LCDC1_SPI_RSTB |
- | SD2_DIO2 |
- | - | - | - | Tabela da matriz |
PA01 |
PD | GPIO_A1 |
- | - | SD2_DIO3 |
- | - | - | - | Tabela da matriz |
PA02 |
PD | GPIO_A2 |
LCDC1_SPI_TE |
- | SD2_CLK |
- | - | - | - | Tabela da matriz |
PA03 |
PU | GPIO_A3 |
LCDC1_SPI_CS |
- | SD2_CMD |
- | - | - | - | Tabela da matriz |
PA04 |
PD | GPIO_A4 |
LCDC1_SPI_CLK |
- | SD2_DIO0 |
- | - | - | - | Tabela da matriz |
PA05 |
PD | GPIO_A5 |
LCDC1_SPI_DIO0 |
- | SD2_DIO1 |
- | - | - | - | Tabela da matriz |
PA06 |
PD | GPIO_A6 |
LCDC1_SPI_DIO1 |
SD1_DIO2 |
- | - | - | - | - | Tabela da matriz |
PA07 |
PD | GPIO_A7 |
LCDC1_SPI_DIO2 |
SD1_DIO3 |
- | - | - | - | - | Tabela da matriz |
PA08 |
PD | GPIO_A8 |
LCDC1_SPI_DIO3 |
SD1_CLK |
- | - | - | - | - | Tabela da matriz |
PA09 |
PD | GPIO_A9 |
- | SD1_CMD |
- | - | - | - | #ADC1N |
Tabela da matriz |
PA10 |
PD | GPIO_A10 |
- | SD1_DIO0 |
- | - | - | - | #ADC2P |
Tabela da matriz |
PA11 |
PU | GPIO_A11 |
MPI3_CS2 |
SD1_DIO1 |
- | - | - | - | #ADC2N |
Tabela da matriz |
PA12 |
PU | GPIO_A12 |
MPI3_CS |
SD1_DIO2 |
- | - | - | - | - | Tabela da matriz |
PA13 |
PD | GPIO_A13 |
MPI3_DIO1 |
SD1_DIO3 |
- | - | - | - | - | Tabela da matriz |
PA14 |
PD | GPIO_A14 |
MPI3_DIO2 |
SD1_CLK |
- | - | - | - | - | Tabela da matriz |
PA15 |
PD | GPIO_A15 |
MPI3_DIO0 |
SD1_CMD |
- | - | - | - | - | Tabela da matriz |
PA16 |
PD | GPIO_A16 |
MPI3_CLK |
SD1_DIO0 |
- | - | - | - | - | Tabela da matriz |
PA17 |
PD | GPIO_A17 |
MPI3_DIO3 |
SD1_DIO1 |
- | - | - | - | - | Tabela da matriz |
PA18 |
PU | GPIO_A18 |
USART1_RXD |
SWCLK |
- | - | - | - | - | Tabela da matriz |
PA19 |
PU | GPIO_A19 |
USART1_TXD |
SWDIO |
- | - | - | - | - | Tabela da matriz |
PA20 |
PD | GPIO_A20 |
SWO |
- | - | - | - | - | - | Tabela da matriz |
PA21 |
PD | GPIO_A21 |
- | - | - | - | - | - | - | Tabela da matriz |
PA22 |
- | GPIO_A22 |
- | SD1_DIO2 |
SD2_DIO2 |
- | - | - | #XTAL32K_XI |
Tabela da matriz |
PA23 |
- | GPIO_A23 |
- | SD1_DIO3 |
SD2_DIO3 |
- | - | - | #XTAL32K_XO |
Tabela da matriz |
PA24 |
PD | GPIO_A24 |
SPI1_DIO |
SD1_CLK |
SD2_CLK |
#RTC_CLK |
#LPTIM2_OUT |
#LPTIM2_OUTB |
- | Tabela da matriz |
PA25 |
PD | GPIO_A25 |
SPI1_DI |
SD1_CMD |
SD2_CMD |
#RTC_CLK |
#LPTIM2_OUT |
#LPTIM2_OUTB |
#XTAL32K_EXT |
Tabela da matriz |
PA26 |
PU | GPIO_A26 |
- | SD1_DIO0 |
SD2_DIO0 |
#RTC_CLK |
#LPTIM2_OUT |
#LPTIM2_OUTB |
- | Tabela da matriz |
PA27 |
PU | GPIO_A27 |
- | SD1_DIO1 |
SD2_DIO1 |
#RTC_CLK |
#LPTIM2_OUT |
#LPTIM2_OUTB |
- | Tabela da matriz |
PA28 |
PD | GPIO_A28 |
SPI1_CLK |
- | SD2_DIO2 |
- | - | - | #GPADC_CH0 |
Tabela da matriz |
PA29 |
PD | GPIO_A29 |
SPI1_CS |
- | SD2_DIO3 |
- | - | - | #GPADC_CH1 |
Tabela da matriz |
PA30 |
PD | GPIO_A30 |
- | - | SD2_CLK |
#EFUSE_PWR |
- | - | #GPADC_CH2 |
Tabela da matriz |
PA31 |
PD | GPIO_A31 |
- | - | SD2_CMD |
- | - | - | #GPADC_CH3 |
Tabela da matriz |
PA32 |
PD | GPIO_A32 |
- | - | SD2_DIO0 |
- | - | - | #GPADC_CH4 |
Tabela da matriz |
PA33 |
PD | GPIO_A33 |
- | - | SD2_DIO1 |
#WKUP_PIN |
- | - | #GPADC_CH5 |
Tabela da matriz |
PA34 |
PD | GPIO_A34 |
- | - | - | #WKUP_PIN |
- | - | #GPADC_CH6 |
Tabela da matriz |
PA35 |
PD | GPIO_A35 |
- | - | USB_DP |
#WKUP_PIN |
- | - | #GPADC_CH7 |
Tabela da matriz |
PA36 |
PD | GPIO_A36 |
- | - | USB_DM |
#WKUP_PIN |
- | - | #GPADC_CH8 |
Tabela da matriz |
PA37 |
PD | GPIO_A37 |
SPI2_DIO |
SD1_DIO2 |
- | #WKUP_PIN |
- | - | #GPADC_CH9 |
Tabela da matriz |
PA38 |
PD | GPIO_A38 |
SPI2_DI |
SD1_DIO3 |
- | #WKUP_PIN |
- | - | #GPADC_CH10 |
Tabela da matriz |
PA39 |
PU | GPIO_A39 |
SPI2_CLK |
SD1_CLK |
- | #WKUP_PIN |
- | - | - | Tabela da matriz |
PA40 |
PU | GPIO_A40 |
SPI2_CS |
SD1_CMD |
- | #WKUP_PIN |
- | - | - | Tabela da matriz |
PA41 |
PU | GPIO_A41 |
- | SD1_DIO0 |
- | #WKUP_PIN |
- | - | - | Tabela da matriz |
PA42 |
PU | GPIO_A42 |
- | SD1_DIO1 |
- | #WKUP_PIN |
- | - | - | Tabela da matriz |
PA43 |
PD | GPIO_A43 |
SWCLK |
- | - | - | - | - | - | Tabela da matriz |
PA44 |
PD | GPIO_A44 |
SWDIO |
- | - | - | - | - | - | Tabela da matriz |
PA45 |
PD | GPIO_A45 |
- | - | SD2_DIO2 |
- | - | - | - | Tabela da matriz |
PA46 |
PD | GPIO_A46 |
- | - | SD2_DIO3 |
- | - | - | - | Tabela da matriz |
PA47 |
PD | GPIO_A47 |
- | - | SD2_CLK |
- | - | - | - | Tabela da matriz |
PA48 |
PD | GPIO_A48 |
- | - | SD2_CMD |
- | - | - | - | Tabela da matriz |
PA49 |
PD | GPIO_A49 |
- | - | SD2_DIO0 |
- | - | - | - | Tabela da matriz |
PA50 |
PD | GPIO_A50 |
- | - | SD2_DIO1 |
- | - | - | - | Tabela da matriz |
PA51 |
PD | GPIO_A51 |
- | - | - | - | - | - | - | Tabela da matriz |
PA52 |
PD | GPIO_A52 |
- | - | - | - | - | - | - | Tabela da matriz |
PA53 |
PD | GPIO_A53 |
- | - | - | - | - | - | - | Tabela da matriz |
PA54 |
PD | GPIO_A54 |
- | - | - | - | - | - | - | Tabela da matriz |
PA55 |
PD | GPIO_A55 |
- | - | - | - | - | - | #ADC1P |
Tabela da matriz |
PA56 |
PD | GPIO_A56 |
- | - | - | - | - | - | #MICBIAS |
Tabela da matriz |
PA57 |
PD | GPIO_A57 |
- | - | - | - | - | - | - | Tabela da matriz |
O negrito indica a função do pino após o reset. PUPD indica a direção do pull interno após o reset (PU: pull-up; PD: pull-down; -: nenhum). # identifica uma função analógica.
Note
- As funções analógicas só podem ser acessadas pelas Funções 0–15 da tabela IO MUX acima.
- Somente
PA11aPA17eSB01aSB09oferecem suporte à interface MPI. - Nos modos Sleep, DeepSleep e Standby, somente
PA24aPA27podem continuar emitindo sinais; esses pinos podem gerar o clock PWM do LPTIM2 até 16 kHz. PA18ePA19são os pinos dedicados à depuração e oferecem suporte aDBG-UARTeSWD.PA43ePA44são pinos de depuração alternativos e oferecem suporte apenas aSWD.PA00ePA01configuram o modo de download do dispositivo e a seleção da localização dos pinosSWD; consulte a Seção 5.7.1.- As interrupções externas de hardware para despertar estão limitadas aos dez GPIOs
PA33aPA42.
| Módulo | Largura (bits) | Índice | Subíndice | Função |
|---|---|---|---|---|
| I2C | 8 | 16-23 | 0-7 | I2C1_SCL, I2C1_SDA, I2C2_SCL, I2C2_SDA, I2C3_SCL, I2C3_SDA, I2C4_SCL, I2C4_SDA (na ordem dos índices). |
| SPI | 8 | 24-31 | 8-15 | SPI1_CLK, SPI1_CS, SPI1_DI, SPI1_DIO, SPI2_CLK, SPI2_CS, SPI2_DI, SPI2_DIO (na ordem dos índices). |
| UART | 12 | 32-43 | 16-27 | UART1_TXD, UART1_RXD, UART1_RTS, UART1_CTS, UART2_TXD, UART2_RXD, UART2_RTS, UART2_CTS, UART3_TXD, UART3_RXD, UART3_RTS, UART3_CTS (na ordem dos índices). |
| CAN | 4 | 44-47 | 28-31 | CAN1_TXD, CAN1_RXD, CAN2_TXD, CAN2_RXD (na ordem dos índices). |
| PTA/BT | 6 | 48-53 | 32-37 | BT_ACTIVE, BT_PRIORITY, BT_COLLISION, WLAN_ACTIVE, BT_TX, BT_RX (na ordem dos índices). |
| GPTIM | 10 | 54-63 | 38-47 | GPTIM1_CH1, GPTIM1_CH2, GPTIM1_CH3, GPTIM1_CH4, GPTIM1_ETR, GPTIM2_CH1, GPTIM2_CH2, GPTIM2_CH3, GPTIM2_CH4, GPTIM2_ETR (na ordem dos índices). |
| LPTIM | 6 | 64-69 | 48-53 | LPTIM1_IN, LPTIM1_OUT, LPTIM1_ETR, LPTIM2_IN, LPTIM2_OUT, LPTIM2_ETR (na ordem dos índices). |
| ATIM | 20 | 70-89 | 54-73 | ATIM1_CH1, ATIM1_CH2, ATIM1_CH3, ATIM1_CH4, ATIM1_ETR, ATIM1_CH1N, ATIM1_CH2N, ATIM1_CH3N, ATIM1_BK, ATIM1_BK2, ATIM2_CH1, ATIM2_CH2, ATIM2_CH3, ATIM2_CH4, ATIM2_ETR, ATIM2_CH1N, ATIM2_CH2N, ATIM2_CH3N, ATIM2_BK, ATIM2_BK2 (na ordem dos índices). |
| PWM | 5 | 90-94 | 74-78 | PWM1_CH1, PWM1_CH2, PWM1_CH3, PWM1_CH4, PWM1_CH5 (na ordem dos índices). |
| I2S | 10 | 95-104 | 79-88 | I2S1_MCLK, I2S1_SDO, I2S1_SDI, I2S1_BCK, I2S1_LRCK, I2S2_MCLK, I2S2_SDO, I2S2_SDI, I2S2_BCK, I2S2_LRCK (na ordem dos índices). |
| PTM | 16 | 105-120 | 89-104 | De PTM1_CH0 a PTM1_CH15 (na ordem dos índices). |
| LCDC | 30 | 121-150 | 105-134 | LCDC_IF0 a LCDC_IF29 (na ordem dos índices). Consulte a Tabela 5.6-6 para ver o submapeamento de cada modo de interface. |
| PDM | 6 | 151-156 | 135-140 | PDM1_CLK, PDM2_CLK, PDM1_DATA, PDM1_DATA2, PDM2_DATA, PDM2_DATA2 (na ordem dos índices). |
| DCMI | 19 | 157-175 | 141-159 | DCMI_CLK, DCMI_HSYNC, DCMI_VSYNC, de DCMI_DI0 a DCMI_DI15 (na ordem dos índices). |
A matriz pode rotear qualquer GPIO para qualquer uma das funções acima, respeitando as restrições de roteamento e layout descritas neste guia. As colunas de índice e subíndice contêm os valores exatos dos campos de registro usados para configurar o roteador da matriz no firmware.
| Sinal da matriz | SPI (IF_SEL=0) |
JDI (IF_SEL=0) |
EPD (IF_SEL=1) |
DBI (IF_SEL=2) |
DPI (IF_SEL=3) |
|---|---|---|---|---|---|
LCDC_IF0 |
LCDC_SPI_TE |
- | LCDC_TCON_GDSP |
LCDC_8080_TE |
LCDC_DPI_CLK |
LCDC_IF1 |
LCDC_SPI_RSTB |
- | LCDC_TCON_GDCLK |
LCDC_8080_RSTB |
LCDC_DPI_HSYNC |
LCDC_IF2 |
LCDC_SPI_CS |
- | LCDC_TCON_SDCLK |
LCDC_8080_CS |
LCDC_DPI_VSYNC |
LCDC_IF3 |
LCDC_SPI_CLK |
- | LCDC_TCON_SDSTL |
LCDC_8080_WR |
LCDC_DPI_DE |
LCDC_IF4 |
- | - | LCDC_TCON_SDLE |
LCDC_8080_RD |
LCDC_DPI_SD |
LCDC_IF5 |
- | - | LCDC_TCON_SDOE |
LCDC_8080_DC |
LCDC_DPI_CM |
LCDC_IF6 |
LCDC_SPI_DIO0 |
- | LCDC_TCON_SDAT0 |
LCDC_8080_DIO0 |
LCDC_DPI_R0 |
LCDC_IF7 |
LCDC_SPI_DIO1 |
- | LCDC_TCON_SDAT1 |
LCDC_8080_DIO1 |
LCDC_DPI_R1 |
LCDC_IF8 |
LCDC_SPI_DIO2 |
- | LCDC_TCON_SDAT2 |
LCDC_8080_DIO2 |
LCDC_DPI_R2 |
LCDC_IF9 |
LCDC_SPI_DIO3 |
- | LCDC_TCON_SDAT3 |
LCDC_8080_DIO3 |
LCDC_DPI_R3 |
LCDC_IF10 |
- | LCDC_JDI_SCS |
LCDC_TCON_SDAT4 |
LCDC_8080_DIO4 |
LCDC_DPI_R4 |
LCDC_IF11 |
- | LCDC_JDI_SCLK |
LCDC_TCON_SDAT5 |
LCDC_8080_DIO5 |
LCDC_DPI_R5 |
LCDC_IF12 |
- | LCDC_JDI_SO |
LCDC_TCON_SDAT6 |
LCDC_8080_DIO6 |
LCDC_DPI_R6 |
LCDC_IF13 |
- | LCDC_JDI_DISP |
LCDC_TCON_SDAT7 |
LCDC_8080_DIO7 |
LCDC_DPI_R7 |
LCDC_IF14 |
- | LCDC_JDI_EXTCOMIN |
LCDC_TCON_SDAT8 |
LCDC_8080_DIO8 |
LCDC_DPI_G0 |
LCDC_IF15 |
- | - | LCDC_TCON_SDAT9 |
LCDC_8080_DIO9 |
LCDC_DPI_G1 |
LCDC_IF16 |
- | - | LCDC_TCON_SDAT10 |
LCDC_8080_DIO10 |
LCDC_DPI_G2 |
LCDC_IF17 |
- | - | LCDC_TCON_SDAT11 |
LCDC_8080_DIO11 |
LCDC_DPI_G3 |
LCDC_IF18 |
- | LCDC_JDI_VCK |
LCDC_TCON_SDAT12 |
LCDC_8080_DIO12 |
LCDC_DPI_G4 |
LCDC_IF19 |
- | LCDC_JDI_XRST |
LCDC_TCON_SDAT13 |
LCDC_8080_DIO13 |
LCDC_DPI_G5 |
LCDC_IF20 |
- | LCDC_JDI_HCK |
LCDC_TCON_SDAT14 |
LCDC_8080_DIO14 |
LCDC_DPI_G6 |
LCDC_IF21 |
- | LCDC_JDI_HST |
LCDC_TCON_SDAT15 |
LCDC_8080_DIO15 |
LCDC_DPI_G7 |
LCDC_IF22 |
- | LCDC_JDI_ENB |
- | LCDC_8080_RWN |
LCDC_DPI_B0 |
LCDC_IF23 |
- | LCDC_JDI_VST |
- | LCDC_8080_CS2 |
LCDC_DPI_B1 |
LCDC_IF24 |
- | LCDC_JDI_R1 |
- | - | LCDC_DPI_B2 |
LCDC_IF25 |
- | LCDC_JDI_G1 |
- | - | LCDC_DPI_B3 |
LCDC_IF26 |
- | LCDC_JDI_B1 |
- | - | LCDC_DPI_B4 |
LCDC_IF27 |
- | LCDC_JDI_R2 |
- | - | LCDC_DPI_B5 |
LCDC_IF28 |
- | LCDC_JDI_G2 |
- | - | LCDC_DPI_B6 |
LCDC_IF29 |
- | LCDC_JDI_B2 |
- | - | LCDC_DPI_B7 |
Valores de IF_SEL na tabela de submultiplexação LCDC
A tabela original da SiFli atribui IF_SEL=0 tanto ao modo SPI quanto ao JDI. Este artigo mantém os valores da fonte, mas a atribuição duplicada é ambígua. Antes de configurar o painel, confirme o valor no driver SDK e no projeto de referência correspondentes; não deduza o valor do registro apenas com base nesta tabela.
5.6.7. Interfaces gerais
Use os mesmos critérios para revisar cada interface de uso geral: conexões elétricas, tensão de IO, estado padrão durante reset e suspensão, alimentação dos pull-ups, exposição a ESD e conflitos com boot, depuração, despertar ou funções de alta velocidade.
PA34 oferece suporte à tecla de energia e à reinicialização por pressionamento prolongado. O reset é ativo em nível alto: instale um pull-down de 10 kΩ na placa. Ao pressionar a tecla, o pino vai para nível alto; mantê-la pressionada por 10 segundos aciona o reset por hardware. O circuito de referência de teclas por escada resistiva GPADC usa resistores de 1,1 kΩ, 2,8 kΩ e 5,1 kΩ. Os nós estão identificados, respectivamente, como 2,97 V/1,62 V, 2,58 V/1,41 V e 2,19 V/1,19 V. O nó PA34 também tem pull-down de 10 kΩ e capacitor de 100 nF para GND. Instale proteção ESD perto de cada tecla exposta.
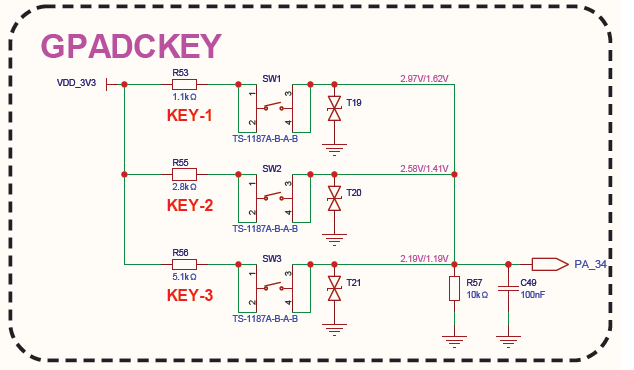
Identificação das tensões da tecla GPADC
O esquemático da SiFli mostra dois valores de tensão separados por barra em cada nó de tecla, mas não explica as condições correspondentes. Confirme o mapeamento com a configuração de alimentação prevista e o projeto de referência antes de usar esses valores como limiares.
5.6.8. Princípios de revisão das interfaces
Revise quatro aspectos em cada interface periférica:
- A conectividade elétrica, incluindo inversão de sinais, resistores pull-up/pull-down, ESD e terminação.
- A compatibilidade entre domínios de tensão de IO, incluindo o risco de alimentação reversa quando o periférico estiver desligado.
- Os estados padrão seguros durante reset e suspensão.
- Conflitos com boot, download, SWD, USB, despertar ou funções multiplexadas de display de alta velocidade.
5.6.9. UART
- O SF32LB57x tem três UARTs full-duplex, com taxas de até 6 Mbps e formatos de dados configuráveis. Os sinais podem usar pinos das Funções 0-15 ou ser roteados pela matriz para qualquer GPIO.
- Conecte RXD do MCU a TXD do periférico e TXD do MCU a RXD do periférico.
- Compatibilize a tensão de IO do periférico com o domínio de IO do MCU.
- Revise o comportamento dos pinos UART durante o reset quando eles forem multiplexados com funções de USB, boot, download ou depuração.
PA18ePA19são os pinosDBG-UARTpadrão. Para interfaces de teste UART conectadas e desconectadas com frequência, a SiFli recomendaPA18,PA19,PA43ouPA44; esse grupo de GPIOs suporta até 5,5 V. Em cabos de teste longos, adicione um resistor em série de 100 Ω para reduzir overshoot.
5.6.10. I2C
- SDA e SCL precisam de resistores pull-up.
- O SF32LB57x tem quatro interfaces I2C, cada uma com modos host e dispositivo, roteáveis pela matriz para qualquer GPIO.
- A fonte recomenda 4,7 kΩ no Standard-mode (100 kHz), 2,2 kΩ a 3,3 kΩ no Fast-mode (400 kHz) e 1 kΩ a 2,2 kΩ no Fast-mode Plus (1 MHz). Para 400 kHz, comece com 2,2 kΩ e ajuste conforme a capacitância do barramento.
- Em um barramento I2C compartilhado, basta um conjunto de pull-ups perto do host; não instale um conjunto em cada dispositivo. Alimente os pull-ups pelo trilho de alimentação do periférico, para desligá-los junto com ele e evitar fuga durante o sono.
- Garanta que cada dispositivo no mesmo barramento tenha um endereço exclusivo.
5.6.11. SPI
- O SF32LB57x tem duas interfaces SPI, cada uma com modos host e dispositivo; podem usar pinos das Funções 0-15 ou roteamento pela matriz.
- Conecte SDO do MCU a SDI do periférico e SDI do MCU a SDO do periférico.
- Ajuste CLK, CS, modo, fase, polaridade e frequência máxima conforme o datasheet do periférico.
- Mantenha curtas as trilhas SPI de alta velocidade e preserve a continuidade do plano de referência de GND. Adicione amortecimento em série se os testes de integridade de sinal indicarem necessidade.
- A SPI abaixo de 30 MHz pode usar roteamento pela matriz para qualquer GPIO; acima de 30 MHz, prefira pinos dedicados das Funções 0 a 15.
- Para SPI de alta velocidade, coloque um resistor em série de 22 Ω a 27 Ω perto do driver e reserve uma posição para capacitor em derivação na linha de clock para ajuste da integridade de sinal.
5.6.12. SDIO
- O SF32LB57x tem dois controladores host SD/MMC, que operam somente em modo host e aceitam cartões SD, periféricos SDIO e eMMC. Os sinais SDIO ficam fixos nos GPIOs definidos pelo multiplexador de pinos.
- Roteie os sinais SDIO como um grupo.
- Sempre que possível, mantenha o comprimento total em até cerca de 50 mm e a diferença de comprimento entre os sinais do grupo em até aproximadamente 6 mm.
- Mantenha as trilhas CLK, CMD e DATA sobre um plano de referência de GND contínuo.
- Verifique os pull-ups, o controle de alimentação e os domínios de tensão de SDIO/eMMC/SD NAND.
- A 24 MHz, os pull-ups internos dos GPIOs podem ser suficientes para CMD e Data0 a Data3; a 48 MHz ou mais, adicione pull-ups externos de 10 kΩ em CMD e Data0 a Data3.
- Adicione resistores em série de 27 Ω a 33 Ω nos sinais SDIO e reserve uma posição para capacitor em derivação na linha de clock.
- Em um soquete TF externo, conecte
DETa 3,3 V por um pull-up de 10 kΩ e configure o pino do MCU como entrada com pull-up interno. Adicione proteção ESD aos sinais SDIO e à alimentação.
5.6.13. USB
| Sinal USB | Pino GPIO |
|---|---|
USB_DP |
PA35 |
USB_DM |
PA36 |
- Roteie USB DP/DN como um par diferencial de 90 Ω.
- USB DP/DM normalmente usam as funções multiplexadas de
PA35/PA36. Com o USB habilitado, garanta que circuitos externos não imponham níveis inseguros durante o reset. - Coloque a proteção ESD perto do conector e faça os sinais passarem por ela antes de chegarem ao chip.
- Evite derivações e mantenha o casamento do par e a continuidade da referência de GND.
- Se o sistema precisar despertar ao detectar a conexão USB durante a suspensão, adicione um divisor de VBUS a um GPIO capaz de despertar o sistema. Recomenda-se compartilhar esse GPIO com a detecção de inserção do carregador.
PA35é fixo comoUSB_DPePA36comoUSB_DM; essas funções não podem ser remapeadas. USB 2.0 FS suporta até 12 Mbps.- Reserve posições para resistores em série de 22 Ω ou 33 Ω perto do chip nas linhas DP/DM e para capacitores em derivação não montados, usados no ajuste da integridade de sinal.
- O USB usa sinalização single-ended a 3,3 V. O chip integra um resistor de identificação; o software pode habilitar um pull-up de 1,5 kΩ em DP ou DM para identificar dispositivos Full-Speed ou Low-Speed. Com o USB habilitado, configure
PA35ePA36como entradas de alta impedância para evitar conflitos no multiplexador.
5.6.14. CAN
- O SF32LB57x tem duas interfaces CAN compatíveis com CAN 2.0B, roteáveis pela matriz para qualquer GPIO.
- Compatibilize a alimentação e a tensão de IO do transceptor CAN com o MCU.
- Adicione terminação, choque de modo comum e proteção ESD conforme os requisitos do sistema.
- Em ambientes industriais ou automotivos, avalie surtos, EFT, ESD e diferenças de potencial entre terras.
5.6.15. GPADC
- Mantenha a tensão de entrada GPADC dentro da faixa nominal de 0 V a 3,3 V.
- Somente
PA28aPA38(11 pinos) oferecem suporte a GPADC pelo pinmux; não atribua essa função a outros pinos. - Use resistores de 1% em medições com divisor resistivo.
- Coloque um capacitor de filtro de 100 nF (0,1 µF) perto do pino do chip em cada entrada GPADC.
- Mantenha as trilhas GPADC afastadas de DC/DC, RF, USB, SDIO, clocks do display e circuitos de carga.
| Pino | Função GPADC |
|---|---|
PA28 |
GPADC_CH0 |
PA29 |
GPADC_CH1 |
PA30 |
GPADC_CH2 |
PA31 |
GPADC_CH3 |
PA32 |
GPADC_CH4 |
PA33 |
GPADC_CH5 |
PA34 |
GPADC_CH6 |
PA35 |
GPADC_CH7 |
PA36 |
GPADC_CH8 |
PA37 |
GPADC_CH9 |
PA38 |
GPADC_CH10 |
VBAT / VBATS |
GPADC_CH11; esses sinais pertencem ao domínio de tensão da bateria e têm uma faixa de medição diferente da dos pinos GPADC comuns. |
Tensão do pino VBATS e faixa de medição
Para as variantes alimentadas com 3,3 V, a tabela de pinos de alimentação indica 0–4,7 V para VBATS, enquanto o checklist do esquemático limita a medição da tensão da bateria a 0–4,5 V. Para medições com GPADC, siga a faixa mais estreita de 0–4,5 V; não trate o limite de 4,7 V da tabela de pinos como uma faixa válida de medição do ADC.
5.7. Fabricação
5.7.1. Modos de boot e download em produção
Mantenha os pinos padrão de depuração e download acessíveis ao gabarito de produção e reserve os controles de boot antes de atribuir os pinos de IO do produto. O checklist de origem exige pontos de teste soldáveis em PA43/PA44 e pull-up mais ponto de teste em PA00; o resistor e o ponto de teste em PA01 são opcionais.
| Sinal | Pino | Requisito de produção |
|---|---|---|
DBG_UART_RXD |
PA18 |
Reserve o pino padrão de recepção da UART de depuração; forneça acesso ao gabarito. |
DBG_UART_TXD |
PA19 |
Reserve o pino padrão de transmissão da UART de depuração; forneça acesso ao gabarito. |
SWD_CLK |
PA43 |
Forneça um ponto de teste soldável. |
SWD_DIO |
PA44 |
Forneça um ponto de teste soldável. |
| Seleção do modo de boot | PA00 |
Forneça um pull-up e um ponto de teste. |
| Seleção da posição do SWD | PA01 |
Resistor e ponto de teste opcionais. |
PA00 / registro de boot |
PA01 |
Chave de boot do host | Ramificação de boot e interfaces disponíveis |
|---|---|---|---|
| L | H | Qualquer | Boot normal; PA19 não emite logs de boot; PA18/PA19 passam para SWD e o SWD em PA43/PA44 é desabilitado. |
| L | L | Desligada | Boot normal; PA19 emite logs de boot; PA18/PA19 são DBG-UART e PA43/PA44 são SWD. |
| L | L | Ligada | Modo de boot; são aceitos DBG-UART, SWD, UART e gravação via USB. |
| PA00 ou registro de boot = 1 | L | Qualquer | Modo de boot; são aceitos DBG-UART, SWD, UART e gravação via USB. |
| PA00 ou registro de boot = 1 | H | Qualquer | Modo de boot; PA19 não emite logs de boot; são aceitos SWD e gravação via USB, e PA18/PA19 passam para SWD. |
Nome da UART de depuração na fonte
A seção 2.10 lista DB_UART_RXD duas vezes (sem o G). A tabela de pinos de depuração e o checklist identificam PA18 como DBG_UART_RXD e PA19 como DBG_UART_TXD. Confirme os nomes dos sinais pretendidos com o gabarito de produção antes da liberação; não reserve RXD duas vezes.
| Lista da fonte | Escopo indicado | Pontos de teste listados |
|---|---|---|
| Seção 2.10, lista de gravação em produção e calibração do cristal | Não indicado | VBAT, PVDD, GND, AVDD33, PA00, PA01 e DB_UART_RXD duas vezes. |
| Checklist de hardware 4.8, item 1 | Variantes alimentadas por bateria | VBAT ou 3,3 V, GND, PA18 (DBG_UART_RXD), PA19 (DBG_UART_TXD), VSYS (ausente nas variantes de 3,3 V) e PA34. |
| Checklist de hardware 4.8, item 3 | Todos os modelos | VBAT ou 3,3 V, GND, PA18, PA19, VDD33_VOUT1 (ausente na série de 3,3 V), PA00, PA01 e PA34; dimensione, espace e oriente os pads conforme as sondas do gabarito. |
5.7.2. Gravação e calibração em produção
A fonte pede o uso de um programador offline para gravar a Flash e calibrar o cristal. Esta seção não especifica calibração de RF nem medição da corrente de alimentação. Ao definir os pads de produção, siga os requisitos da fonte para o tamanho, o espaçamento e a orientação das sondas; confirme também com o responsável pelo gabarito as diferenças entre as listas de pontos de teste da Tabela 5.7-3.
Consulte a documentação do programador offline da SiFli.
Última atualização: