SF32LB52x 硬件设计指南 — RF 与用户接口
SF32LB52x 硬件设计指南的一部分
本页覆盖原理图设计指导的第 5.4-5.5 节:RF 与用户接口。返回最小系统、电源与时钟,继续阅读存储与制造,或参见原理图核对表进行逐项核对。
5.4. RF
5.4.1. RF 原理图与天线路径
快速摘要
- 天线路径按 50 Ω 阻抗受控走线设计。
- 即使所选天线已匹配,也应预留 π 型匹配网络。
- RF 路径应尽量短并做好接地屏蔽,同时远离晶体、DC/DC、显示和充电电路的噪声源。
设计目标
控制阻抗,减少 RF 路径上的阻抗不连续,并为匹配调试预留空间,以保证蓝牙(Bluetooth)接收灵敏度和辐射性能。
RF 走线特征阻抗为 50 Ω。如果天线已匹配,则无需额外的 RF 器件,但仍建议预留 π 型匹配网络,用于杂散抑制或天线调试。
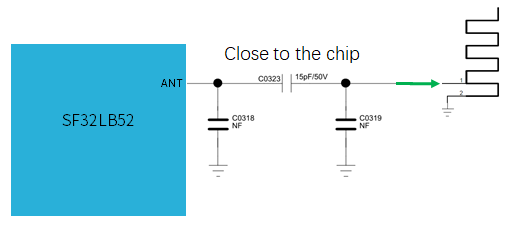
图 5.4-1 的串联电容 C0323 为 15 pF、50 V,两个对地支路 C0318、C0319 标为 NF(不贴装)。这些数值仅用于说明参考设计,不代表所有天线都适用。匹配网络应靠近芯片侧 RF 管脚,最终贴装方案应根据整机实测结果确定。
5.4.2. RF 评审与调试
常见错误 - RF
- 将匹配网络放在天线侧,而不是靠近芯片侧 RF 管脚。
- RF 走线经过不必要的过孔或锐角弯折。
- 与 DC/DC、显示、USB 或充电电路共用噪声较大的地回流路径。
- 未预留匹配网络,导致后期缺少可行的天线调试手段。
RF 检查表
- 已与 PCB 厂确认 RF 走线阻抗目标
- 已预留 π 型匹配网络,并靠近芯片放置
- 已评审地过孔栅栏和 RF 禁布区
- 外壳设计定型前,已为天线调试和认证测试预留必要的接入条件
5.5. 用户接口
5.5.1. 显示
快速摘要
- 支持 SPI、Dual-SPI、Quad-SPI、串行 JDI;部分外部稳压供电型号还支持 EPD。
- 文档给出的最高显示分辨率为 512 x 512。
- Reset、TE、背光 PWM、触摸 I2C、触摸中断和显示电源时序应一起评审。
设计目标
选择满足带宽和功耗目标的显示接口,同时保证正常运行和低功耗状态下的唤醒、复位、背光和触摸行为可靠。
芯片支持 3 线 SPI、4 线 SPI、双数据线 SPI(Dual-data SPI)、四数据线 SPI(Quad-data SPI)和串行 JDI 接口。支持的色深为 16.7M 色(RGB888)、262K 色(RGB666)、65K 色(RGB565)和 8 色(RGB111),最高分辨率为 512 x 512。
支持的 LCD 驱动型号:
| 型号 | 厂商 | 分辨率 | 类型 | 接口 |
|---|---|---|---|---|
| RM69090 | Raydium | 368x448 | AMOLED | 3/4 线 SPI、双/四数据线 SPI、MIPI-DSI |
| RM69330 | Raydium | 454x454 | AMOLED | 3/4 线 SPI、双/四数据线 SPI、8 位 8080 MCU 总线、MIPI-DSI |
| ILI8688E | ILITEK | 368x448 | AMOLED | 四数据线 SPI、MIPI-DSI |
| SH8601A | Shine World Technology | 454x454 | AMOLED | 3/4 线 SPI、双/四数据线 SPI、8 位 8080 MCU 总线、MIPI-DSI |
| SPD2012 | Solomon | 356x400 | TFT | 四数据线 SPI |
| GC9C01 | Galaxycore | 360x360 | TFT | 四数据线 SPI |
| GC9B71 | Galaxycore | 320x380 | TFT | 四数据线 SPI |
| ST77903 | Sitronix | 400x400 | TFT | 四数据线 SPI |
| ICNA3311 | Chipone | 454x454 | AMOLED | 四数据线 SPI |
| FT2308 | FocalTech | 410x494 | AMOLED | 四数据线 SPI |
显示驱动芯片的接口不等于 MCU 支持的接口
表 5.5-1 列出的是 LCD 驱动芯片提供的接口,并不表示 SF32LB52x 支持表中所有接口。接口列中的 MIPI-DSI 或 8 位 8080 MCU 总线不能作为 MCU 支持该接口的依据。应选择具体 MCU 型号和显示驱动芯片共同支持的接口。
5.5.1.1. SPI/QSPI 显示接口
| SPI 信号 | 管脚 | 说明 |
|---|---|---|
| CSx | PA03 | 片选 |
| WRx_SCL | PA04 | 时钟 |
| DCx | PA06 | 4 线 SPI 模式下为数据/命令信号;Quad-SPI 模式下为数据 1 |
| SDI_RDx | PA05 | 3/4 线 SPI 模式下为数据输入;Quad-SPI 模式下为数据 0 |
| SDO | PA05 | 3/4 线 SPI 模式下为数据输出;与 SDI_RDx 短接 |
| D[0] | PA07 | Quad-SPI 模式下的数据 2 |
| D[1] | PA08 | Quad-SPI 模式下的数据 3 |
| RESET | PA00 | 显示复位 |
| TE | PA02 | 防撕裂同步(TE)信号,输入到 MCU |
5.5.1.2. JDI 显示接口
源资料中的 JDI 接口名称
原始应用说明在功能概述中写的是串行 JDI,但将下方管脚表标为并行 JDI。本页保留源资料中的管脚分配。原理图定稿前,应确认所用 JDI 模式、屏幕要求和具体 MCU 型号的支持情况,不能将串行与并行接口视为可以互换。
| JDI 信号 | I/O | 说明 |
|---|---|---|
| JDI_VCK | PA39 | 垂直驱动移位时钟 |
| JDI_VST | PA08 | 垂直驱动启动信号 |
| JDI_XRST | PA40 | 水平和垂直驱动复位 |
| JDI_HCK | PA41 | 水平驱动移位时钟 |
| JDI_HST | PA06 | 水平驱动启动信号 |
| JDI_ENB | PA07 | 像素存储写使能 |
| JDI_R1 | PA05 | 红色图像数据(奇数像素) |
| JDI_R2 | PA42 | 红色图像数据(偶数像素) |
| JDI_G1 | PA04 | 绿色图像数据(奇数像素) |
| JDI_G2 | PA43 | 绿色图像数据(偶数像素) |
| JDI_B1 | PA03 | 蓝色图像数据(奇数像素) |
| JDI_B2 | PA02 | 蓝色图像数据(偶数像素) |
5.5.1.3. EPD 显示接口
芯片支持 8 位并行 EPD 显示接口:
| EPD 信号 | I/O | 说明 |
|---|---|---|
| CLK | PA04 | 源极驱动时钟 |
| CKV/CPV | GPIO | 栅极驱动时钟 |
| SPH | PA06 | 源极驱动起始脉冲 |
| SPV/STV | GPIO | 栅极驱动起始脉冲 |
| LE | GPIO | 源极驱动锁存使能 |
| OE | GPIO | 源极驱动输出使能 |
| D0–D7 | PA07/PA08/PA37/PA39/PA40/PA41/PA42/PA43 | 源极驱动数据信号,第 0–7 位 |
| GMODE | GPIO | 栅极驱动输出模式选择 |
| VPOS/VNEG | TPS | 源极驱动正/负电源 |
| VGH/VGL | TPS | 栅极驱动正/负电源 |
| VCOM | TPS | 公共端 |
| TPS_WAKEUP/TPS_PWRUP | GPIO | TPS PMIC 唤醒 / 上电控制 |
| TPS_SDA/TPS_SCL | I2C | TPS PMIC I2C 接口 |
| TPS_PWRCOM | GPIO | TPS PMIC VCOM_CTRL,VCOM 使能 |
| TPS_GOOD | GPIO | TPS PMIC 电源正常信号输出 |
Note
标记为“PA**”的信号必须使用表中指定的固定 I/O。标记为 GPIO 的信号可分配到任意 I/O。标记为 TPS 的信号由显示 PMIC(TPS)输出至面板。标记为 I2C 的信号必须分配到具备 I2C 功能的 I/O。
不适用
思澈科技(SiFli)官方 SF32LB520/3/5/7 硬件应用说明未包含 EPD 并行接口参考设计。如果产品需要 EPD 显示,请参考 52B/D/E/G/J 相关文档,并直接向思澈科技(SiFli)FAE 确认电池供电型号是否可行。
5.5.1.4. 触摸与背光接口
SF32LB52x 支持 I2C 触摸控制器接口、触摸状态中断输入,以及一个用于背光使能和亮度控制的 PWM 信号。
| 触摸/背光信号 | 管脚 | 说明 |
|---|---|---|
| Interrupt | PA43 | 触摸状态中断(可唤醒) |
| I2C1_SCL | PA42 | 触摸 I2C 时钟 |
| I2C1_SDA | PA41 | 触摸 I2C 数据 |
| BL_PWM | PA01 | 背光 PWM 控制 |
| Reset | PA44 | 触摸控制器复位 |
常见错误 - 显示
- 分配管脚时遗漏 Reset、TE、背光 PWM 或触摸中断。
- 未确认具体器件和源设计,就假定电池供电型号支持 EPD。
- 直接使用内部 LDO 给显示屏供电,而没有采用供电能力足够的外部电源轨。
- 将显示时钟和数据线靠近晶体、RF、音频或高阻模拟节点走线。
显示检查表
- 显示接口、色深、分辨率和带宽与所选面板匹配
- Reset、TE、背光 PWM、触摸 I2C 和触摸中断已分配并记录
- 显示电源轨和电源时序兼容待机和唤醒行为
- 启动调试计划覆盖复位、面板 ID/数据读回(如支持)、背光、触摸中断和首帧显示
5.5.2. 音频接口
快速摘要
- 模拟麦克风采用单端输入,且需要串联隔直电容。
- DAC 输出为差分输出,应采用短距离、带接地屏蔽的差分走线。
- 音频电源滤波和 MIC_BIAS 相关器件的布局会显著影响噪声水平。
设计目标
缩短麦克风、DAC、偏置和音频电源路径,做好滤波与接地屏蔽,并使其远离数字电路和开关噪声源,以保证模拟信号质量。
音频接口提供:
- 一个用于模拟麦克风的单端 ADC 输入,串联至少 2.2 μF 隔直电容;麦克风由芯片的 MIC_BIAS 输出供电。
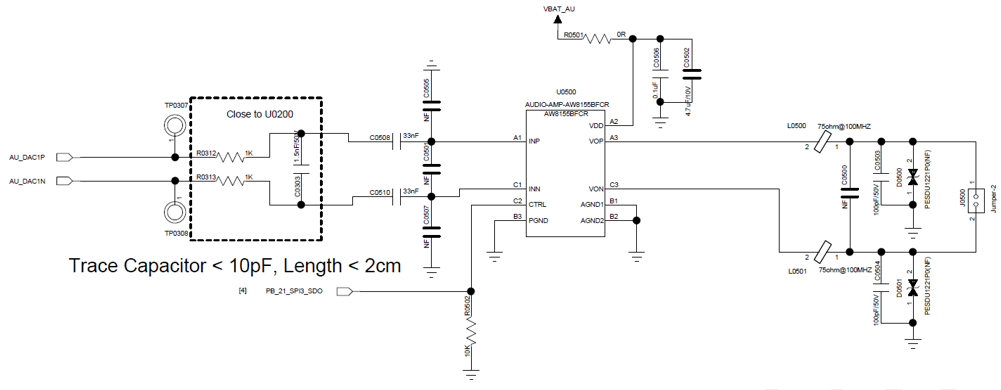
- 一个用于外部音频 PA 的差分 DAC 输出;应按差分对走线并做好接地屏蔽,走线电容 < 10 pF、长度 < 2 cm。
| 音频信号 | 管脚 | 说明 |
|---|---|---|
| BIAS | MIC_BIAS | 麦克风电源 |
| AU_ADC1P | ADCP | 单端模拟麦克风输入 |
| AU_DAC1P | DACP | 差分模拟输出,正端 |
| AU_DAC1N | DACN | 差分模拟输出,负端 |
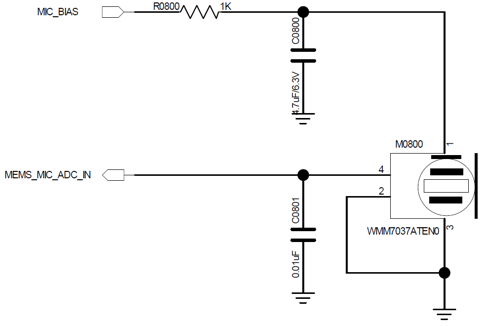
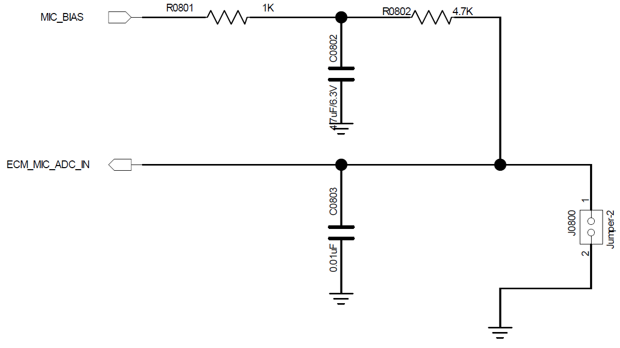
麦克风参考电路用串联 1 kΩ 电阻和对地 1 uF、6.3 V 电容对 MIC_BIAS 进行滤波,ECM 电路还使用了 4.7 kΩ 麦克风偏置电阻。两种电路都在输入端接有 0.01 uF 对地电容,用于并联滤波,不能替代信号路径中所需的串联隔直电容。修改参考电路时,应明确区分这两类电容。
常见错误 - 音频
- 将麦克风或 DAC 走线靠近显示时钟、DC/DC、RF、USB 或 SDIO。
- MIC_BIAS 或 AVDD33_AUD 滤波电容距离芯片管脚过远。
- 将 DACP/DACN 当作两个独立单端信号,而不是差分对。
- 模拟输出走线过长或寄生电容过高。
音频检查表
- MIC_BIAS、ADCP、DACP 和 DACN 相关器件摆放已按布局示例评审
- DACP/DACN 按短距离、带接地屏蔽的差分对走线
- 音频滤波电容靠近对应管脚,并良好接地
- 启动调试计划覆盖麦克风偏置、ADC 噪声底、DAC 输出、PA 使能和可闻噪声
补齐麦克风和 DAC 信号链
源资料将 MEMS_MIC_ADC_IN 和 ECM_MIC_ADC_IN 均接至 ADCP。应按前文要求串联至少 2.2 uF 的隔直电容;麦克风电路中接地的 0.01 uF 电容不能替代隔直电容。图 5.5-3 虚线框内的差分低通滤波器应靠近 MCU 放置,并保证 DAC 输出走线电容小于 10 pF、长度小于 2 cm。
5.5.3. 按键
快速摘要
PA34支持电源键、开关机行为和长按复位。- 机械旋转编码器按键电路应以参考设计为基础,并结合唤醒、消抖和 ESD 要求进行评审。
设计目标
保证用户输入和复位功能可靠,避免误唤醒、持续复位,以及上下拉电路造成的过大待机漏电。
5.5.3.1. 电源键
PA34 支持长按复位,可设计为开关机和长按复位共用按键。长按复位为高电平有效,因此默认状态应下拉为低,按下按键时变为高电平。
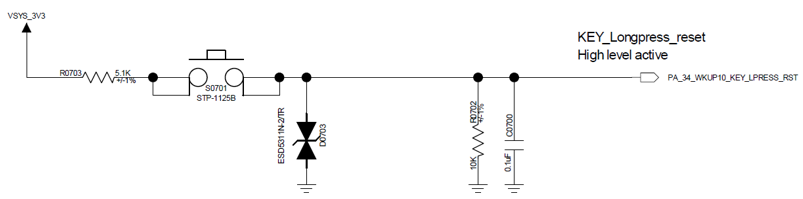
参考电路在 VSYS_3V3 与按键之间串联 R0703(5.1 kΩ),由 R0702(100 kΩ)将 PA34 下拉,并将 C0720(0.1 uF)接地;电路还包含 ESD 保护器件。这些是图中参考设计的数值。实际使用时,应核对输入门限、消抖效果、漏电和复位时序。
5.5.3.2. 机械旋转编码器按键
机械旋转编码器按键电路应以参考设计为基础。
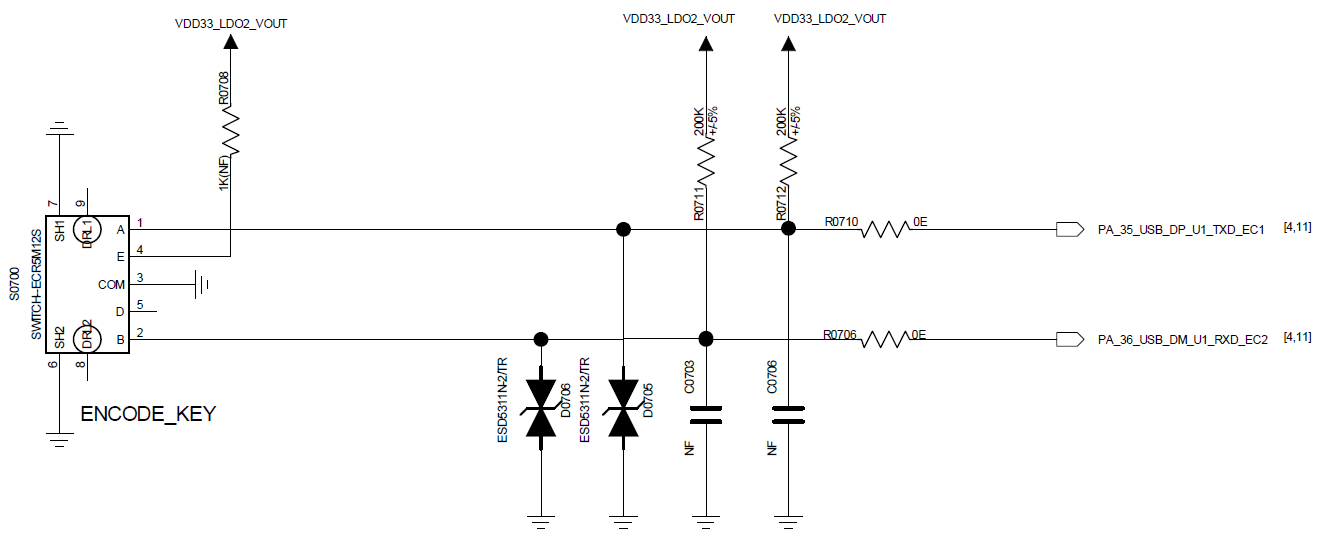
编码器的 A、B 信号分别通过 0 Ω 电阻接到 PA35、PA36。两路信号各有一个接至 VDD33_LDO2_VOUT 的 200 kΩ 上拉电阻及 ESD 保护器件,C0703、C0706 标为 NF(不贴装)。信号标签还列出了复用的 USB/UART 功能,采用该管脚分配前,应检查是否存在功能冲突。
常见错误 - 按键
PA34悬空或默认偏置电平错误。- 忽略按键电路的唤醒、ESD、消抖要求,或未预留量产测试所需的接入点。
- 将按键网络与噪声较大或负载较重的功能复用,且未评估唤醒可靠性。
按键检查表
- 电源/长按复位默认电平正确
- 已验证目标低功耗状态下的唤醒行为
- 已评审 ESD 和机械消抖要求
- 启动调试计划包含短按、长按、唤醒和复位行为
5.5.4. 振动马达
快速摘要
- 使用 PWM 输出通过外部驱动级驱动振动马达。
- 对待机电流敏感的设计,应从可开关电源轨给马达供电。
设计目标
提供一致的触觉反馈,同时避免马达浪涌电流、开关噪声和待机漏电影响敏感电源轨及唤醒电路。
SF32LB52x 支持通过 PWM 输出配合外部驱动级驱动振动马达。
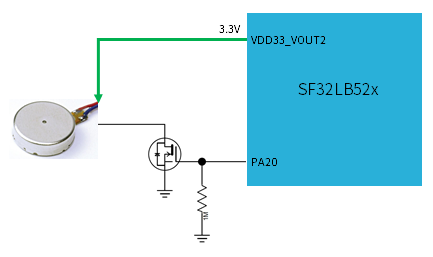
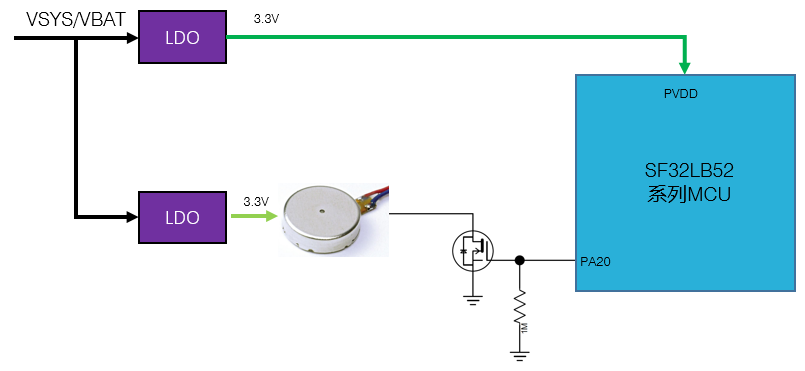
两种马达参考电路均由 PA20 控制低侧 MOSFET,栅极接有 1 MΩ 下拉电阻。图 5.5-6 从芯片的 3.3 V VDD33_VOUT2 输出给马达供电;图 5.5-7 则从 VSYS/VBAT 输入,通过两个独立的外部 3.3 V LDO 分别给马达和 PVDD 供电。两者的控制功能等效,但供电连接不能直接互换。
马达检查表
- 已评审马达驱动、续流/ESD 保护和电源电流能力
- 待机和出货状态下马达电源轨默认关闭
- PWM 管脚分配未与显示、存储或调试管脚冲突
- 启动调试计划覆盖 PWM 占空比扫描、启动电流、可闻噪声和待机漏电
最后更新: