Руководство по проектированию аппаратуры SF32LB57x — накопители и производство
Часть руководства по проектированию аппаратуры SF32LB57x
На этой странице рассматриваются разделы 5.6–5.7 рекомендаций по разработке схемы: накопители и интерфейсы, а также производство. Вернитесь к разделу Тактовые сигналы, RF и пользовательские интерфейсы или перейдите к разделу Рекомендации по разводке PCB.
5.6. Накопители и интерфейсы
5.6.1. Накопитель и загрузка
Выбор накопителя и способ загрузки следует рассматривать совместно. Загрузочный носитель определяет конфигурационные резисторы, состояние питания накопителя по умолчанию, распределение шин и доступ к средствам восстановления на производстве.
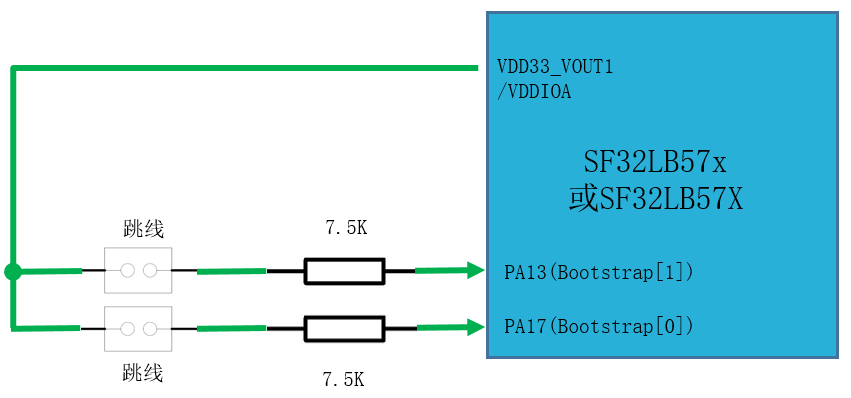
Варианты со встроенной в корпус памятью SPI NOR Flash по умолчанию загружаются из неё. Варианты без такой памяти должны загружаться с внешнего накопителя. Внешний загрузочный носитель выбирается сигналами PA13 (Bootstrap[1]) и PA17 (Bootstrap[0]). На исходной схеме для каждого сигнала показаны перемычка и посадочное место для подтягивающего резистора 7,5 kΩ, подключённые к VDD33_VOUT1/VDDIOA.
PA13 (Bootstrap[1]) |
PA17 (Bootstrap[0]) |
Внешний загрузочный носитель |
|---|---|---|
| L | L | SPI NOR Flash |
| L | H | SPI NAND Flash |
| H | L | SD NAND Flash |
| H | H | eMMC |
5.6.2. Интерфейсы накопителей
SF32LB57x поддерживает внешние накопители SPI NOR Flash, SPI NAND Flash, SD NAND Flash и eMMC. SPI NOR и SPI NAND поддерживаются только интерфейсом MPI3 на выводах PA12–PA17; SD NAND или eMMC можно подключить к любому из двух интерфейсов SDIO. У некоторых заказываемых вариантов память, встроенная в корпус, занимает MPI3.
До фиксации схемы проверьте:
- Занимает ли встроенная в корпус память Flash или PSRAM канал MPI.
- Какой внешний загрузочный носитель используется: SPI NOR, SPI NAND, SD NAND или eMMC.
- Согласовано ли напряжение IO с накопителем.
- Соответствуют ли резисторы подтяжки, сигнал выбора микросхемы (CS), тактовый сигнал, линии данных и управление питанием требованиям загрузки.
- Задано ли для внешнего загрузочного носителя правильное состояние питания по умолчанию.
| Сигнал накопителя | SPI NOR / SPI NAND | SD NAND / eMMC |
|---|---|---|
CS# / SD2_D2 |
PA12 |
PA12 |
SO / SD2_D3 |
PA13 |
PA13 |
WP# / SD2_CLK |
PA14 |
PA14 |
SI / SD2_CMD |
PA15 |
PA15 |
SCLK / SD2_D0 |
PA16 |
PA16 |
HOLD# / SD2_D1 |
PA17 |
PA17 |
5.6.3. Управление загрузкой и питанием
У eMMC раздельные домены питания VCC и VCCQ. Одновременное переключение обеих линий снижает энергопотребление при выключении, но замедляет выход из сна и увеличивает среднее энергопотребление CPU. Если переключать только VCC, оставляя VCCQ постоянно включённым, энергопотребление при выключении возрастает, но eMMC быстрее выходит из сна, а среднее энергопотребление CPU снижается.
| Внешний носитель | PA13 |
PA15 |
PA17 |
|---|---|---|---|
| SPI NOR Flash | MPI D1: без подтяжки |
Не указано в источнике | MPI D3: без подтяжки |
| SPI NAND Flash | MPI D1: без подтяжки |
Не указано в источнике | MPI D3: подтяжка 7,5 kΩ |
| SD NAND Flash | SD D3: подтяжка 7,5 kΩ |
SD CMD: подтяжка 7,5 kΩ |
SD D1: без подтяжки |
| eMMC | SD D3: подтяжка 7,5 kΩ |
SD CMD: подтяжка 7,5 kΩ |
SD D1: подтяжка 7,5 kΩ |
«Не указано в источнике» означает, что в исходном контрольном списке для этой ячейки нет требования; это не означает, что подтяжка не нужна.
Выбор внешнего загрузочного носителя показан в таблице 5.6-1 и на рисунке 5.6-1. Сигнал разрешения переключателя питания накопителя закреплён за PA21 и активен при высоком уровне. Выбирайте схему питания с учётом варианта:
- Варианты с питанием от аккумулятора: внешнюю SPI NOR Flash можно постоянно питать от
VDD33_VOUT1; SPI NAND Flash следует питать через переключатель послеVDD33_VOUT1. Для SD NAND Flash и eMMC используется внешний LDO, предпочтительно с управлением включением отPA21. В вариантах без выводаPA21можно использовать GPIO, который после сброса по умолчанию подтянут вверх. - Варианты с питанием 3,3 V: для всех внешних загрузочных накопителей используется внешний LDO; для его включения рекомендуется
PA21. - SPI NOR Flash может оставаться постоянно под питанием; для SPI NAND, SD NAND и eMMC требуется переключатель питания. При загрузке с внешнего носителя его питание должно быть включено по умолчанию при старте.
- Предусмотрите посадочные места для подтягивающих резисторов на
PA13иPA17и устанавливайте их в соответствии с загрузочным носителем; рекомендуемое сопротивление — 7,5 kΩ. Требования к выводам MPI3 приведены в таблице 5.6-3. - Если память, встроенная в корпус, занимает MPI3, для внешнего подключения через MPI3 доступны только SD NAND или eMMC; не подключайте к этому каналу внешнюю SPI NOR/SPI NAND.
- Согласуйте рабочее напряжение IO накопителя с питанием IO микроконтроллера и выберите компонент из списка одобренных поставщиков (AVL) проекта.
5.6.4. GPIO и мультиплексирование выводов
Распределение GPIO следует планировать до окончательного назначения периферии изделия: сигналы загрузки, отладки, пробуждения, USB, аналоговых трактов, дисплея, накопителей и высокоскоростных интерфейсов могут ограничить гибкую маршрутизацию через матрицу.
5.6.5. Планирование выводов
SF32LB57x поддерживает гибкое мультиплексирование выводов, однако следующие сигналы следует закрепить на раннем этапе:
- RF, кварцы, питание, USB, аналоговый аудиотракт, GPADC, загрузочные и отладочные выводы.
- Высокоскоростные интерфейсы дисплея, SDIO, накопителя и DCMI, которым нужны определённые группы выводов.
- GPIO для пробуждения, конфигурация загрузки, переключение SWD и выводы производственного тестирования.
5.6.6. Рекомендации по GPIO
- Настраивайте неиспользуемые GPIO в определённое состояние.
- Согласуйте напряжение IO периферии с соответствующим доменом питания IO.
- Учитывайте в бюджете энергопотребления ток утечки через подтяжки GPIO во время сна.
- Если вывод используется для аналогового входа, USB, аудио или другой специальной функции, настройте цифровые входы и выходы согласно руководству пользователя.
- Гибкая маршрутизация через матрицу не отменяет ограничений разводки высокоскоростных сигналов. Соблюдайте требования к группам выводов и PCB.
Для каждого GPIO функции 0–15 указаны в приведённой ниже таблице IO MUX. Столбец «Функции 16–255» соответствует маршрутизации сигналов через матрицу; в следующей таблице перечислены индексы функций 16–175. Перед фиксацией схемы сверьте обе таблицы, чтобы точно определить, на какой физический вывод можно назначить сигнал периферии.
| PAD | PUPD | Функция 0 | Функция 1 | Функция 2 | Функция 3 | Функция 4 | Функция 5 | Функция 6 | Функция 15 | Функции 16–255 |
|---|---|---|---|---|---|---|---|---|---|---|
PA00 |
PD | GPIO_A0 |
LCDC1_SPI_RSTB |
- | SD2_DIO2 |
- | - | - | - | Таблица матрицы |
PA01 |
PD | GPIO_A1 |
- | - | SD2_DIO3 |
- | - | - | - | Таблица матрицы |
PA02 |
PD | GPIO_A2 |
LCDC1_SPI_TE |
- | SD2_CLK |
- | - | - | - | Таблица матрицы |
PA03 |
PU | GPIO_A3 |
LCDC1_SPI_CS |
- | SD2_CMD |
- | - | - | - | Таблица матрицы |
PA04 |
PD | GPIO_A4 |
LCDC1_SPI_CLK |
- | SD2_DIO0 |
- | - | - | - | Таблица матрицы |
PA05 |
PD | GPIO_A5 |
LCDC1_SPI_DIO0 |
- | SD2_DIO1 |
- | - | - | - | Таблица матрицы |
PA06 |
PD | GPIO_A6 |
LCDC1_SPI_DIO1 |
SD1_DIO2 |
- | - | - | - | - | Таблица матрицы |
PA07 |
PD | GPIO_A7 |
LCDC1_SPI_DIO2 |
SD1_DIO3 |
- | - | - | - | - | Таблица матрицы |
PA08 |
PD | GPIO_A8 |
LCDC1_SPI_DIO3 |
SD1_CLK |
- | - | - | - | - | Таблица матрицы |
PA09 |
PD | GPIO_A9 |
- | SD1_CMD |
- | - | - | - | #ADC1N |
Таблица матрицы |
PA10 |
PD | GPIO_A10 |
- | SD1_DIO0 |
- | - | - | - | #ADC2P |
Таблица матрицы |
PA11 |
PU | GPIO_A11 |
MPI3_CS2 |
SD1_DIO1 |
- | - | - | - | #ADC2N |
Таблица матрицы |
PA12 |
PU | GPIO_A12 |
MPI3_CS |
SD1_DIO2 |
- | - | - | - | - | Таблица матрицы |
PA13 |
PD | GPIO_A13 |
MPI3_DIO1 |
SD1_DIO3 |
- | - | - | - | - | Таблица матрицы |
PA14 |
PD | GPIO_A14 |
MPI3_DIO2 |
SD1_CLK |
- | - | - | - | - | Таблица матрицы |
PA15 |
PD | GPIO_A15 |
MPI3_DIO0 |
SD1_CMD |
- | - | - | - | - | Таблица матрицы |
PA16 |
PD | GPIO_A16 |
MPI3_CLK |
SD1_DIO0 |
- | - | - | - | - | Таблица матрицы |
PA17 |
PD | GPIO_A17 |
MPI3_DIO3 |
SD1_DIO1 |
- | - | - | - | - | Таблица матрицы |
PA18 |
PU | GPIO_A18 |
USART1_RXD |
SWCLK |
- | - | - | - | - | Таблица матрицы |
PA19 |
PU | GPIO_A19 |
USART1_TXD |
SWDIO |
- | - | - | - | - | Таблица матрицы |
PA20 |
PD | GPIO_A20 |
SWO |
- | - | - | - | - | - | Таблица матрицы |
PA21 |
PD | GPIO_A21 |
- | - | - | - | - | - | - | Таблица матрицы |
PA22 |
- | GPIO_A22 |
- | SD1_DIO2 |
SD2_DIO2 |
- | - | - | #XTAL32K_XI |
Таблица матрицы |
PA23 |
- | GPIO_A23 |
- | SD1_DIO3 |
SD2_DIO3 |
- | - | - | #XTAL32K_XO |
Таблица матрицы |
PA24 |
PD | GPIO_A24 |
SPI1_DIO |
SD1_CLK |
SD2_CLK |
#RTC_CLK |
#LPTIM2_OUT |
#LPTIM2_OUTB |
- | Таблица матрицы |
PA25 |
PD | GPIO_A25 |
SPI1_DI |
SD1_CMD |
SD2_CMD |
#RTC_CLK |
#LPTIM2_OUT |
#LPTIM2_OUTB |
#XTAL32K_EXT |
Таблица матрицы |
PA26 |
PU | GPIO_A26 |
- | SD1_DIO0 |
SD2_DIO0 |
#RTC_CLK |
#LPTIM2_OUT |
#LPTIM2_OUTB |
- | Таблица матрицы |
PA27 |
PU | GPIO_A27 |
- | SD1_DIO1 |
SD2_DIO1 |
#RTC_CLK |
#LPTIM2_OUT |
#LPTIM2_OUTB |
- | Таблица матрицы |
PA28 |
PD | GPIO_A28 |
SPI1_CLK |
- | SD2_DIO2 |
- | - | - | #GPADC_CH0 |
Таблица матрицы |
PA29 |
PD | GPIO_A29 |
SPI1_CS |
- | SD2_DIO3 |
- | - | - | #GPADC_CH1 |
Таблица матрицы |
PA30 |
PD | GPIO_A30 |
- | - | SD2_CLK |
#EFUSE_PWR |
- | - | #GPADC_CH2 |
Таблица матрицы |
PA31 |
PD | GPIO_A31 |
- | - | SD2_CMD |
- | - | - | #GPADC_CH3 |
Таблица матрицы |
PA32 |
PD | GPIO_A32 |
- | - | SD2_DIO0 |
- | - | - | #GPADC_CH4 |
Таблица матрицы |
PA33 |
PD | GPIO_A33 |
- | - | SD2_DIO1 |
#WKUP_PIN |
- | - | #GPADC_CH5 |
Таблица матрицы |
PA34 |
PD | GPIO_A34 |
- | - | - | #WKUP_PIN |
- | - | #GPADC_CH6 |
Таблица матрицы |
PA35 |
PD | GPIO_A35 |
- | - | USB_DP |
#WKUP_PIN |
- | - | #GPADC_CH7 |
Таблица матрицы |
PA36 |
PD | GPIO_A36 |
- | - | USB_DM |
#WKUP_PIN |
- | - | #GPADC_CH8 |
Таблица матрицы |
PA37 |
PD | GPIO_A37 |
SPI2_DIO |
SD1_DIO2 |
- | #WKUP_PIN |
- | - | #GPADC_CH9 |
Таблица матрицы |
PA38 |
PD | GPIO_A38 |
SPI2_DI |
SD1_DIO3 |
- | #WKUP_PIN |
- | - | #GPADC_CH10 |
Таблица матрицы |
PA39 |
PU | GPIO_A39 |
SPI2_CLK |
SD1_CLK |
- | #WKUP_PIN |
- | - | - | Таблица матрицы |
PA40 |
PU | GPIO_A40 |
SPI2_CS |
SD1_CMD |
- | #WKUP_PIN |
- | - | - | Таблица матрицы |
PA41 |
PU | GPIO_A41 |
- | SD1_DIO0 |
- | #WKUP_PIN |
- | - | - | Таблица матрицы |
PA42 |
PU | GPIO_A42 |
- | SD1_DIO1 |
- | #WKUP_PIN |
- | - | - | Таблица матрицы |
PA43 |
PD | GPIO_A43 |
SWCLK |
- | - | - | - | - | - | Таблица матрицы |
PA44 |
PD | GPIO_A44 |
SWDIO |
- | - | - | - | - | - | Таблица матрицы |
PA45 |
PD | GPIO_A45 |
- | - | SD2_DIO2 |
- | - | - | - | Таблица матрицы |
PA46 |
PD | GPIO_A46 |
- | - | SD2_DIO3 |
- | - | - | - | Таблица матрицы |
PA47 |
PD | GPIO_A47 |
- | - | SD2_CLK |
- | - | - | - | Таблица матрицы |
PA48 |
PD | GPIO_A48 |
- | - | SD2_CMD |
- | - | - | - | Таблица матрицы |
PA49 |
PD | GPIO_A49 |
- | - | SD2_DIO0 |
- | - | - | - | Таблица матрицы |
PA50 |
PD | GPIO_A50 |
- | - | SD2_DIO1 |
- | - | - | - | Таблица матрицы |
PA51 |
PD | GPIO_A51 |
- | - | - | - | - | - | - | Таблица матрицы |
PA52 |
PD | GPIO_A52 |
- | - | - | - | - | - | - | Таблица матрицы |
PA53 |
PD | GPIO_A53 |
- | - | - | - | - | - | - | Таблица матрицы |
PA54 |
PD | GPIO_A54 |
- | - | - | - | - | - | - | Таблица матрицы |
PA55 |
PD | GPIO_A55 |
- | - | - | - | - | - | #ADC1P |
Таблица матрицы |
PA56 |
PD | GPIO_A56 |
- | - | - | - | - | - | #MICBIAS |
Таблица матрицы |
PA57 |
PD | GPIO_A57 |
- | - | - | - | - | - | - | Таблица матрицы |
Полужирным выделена функция вывода после сброса. PUPD обозначает направление внутренней подтяжки после сброса (PU — pull-up, PD — pull-down, - — отсутствует). Символ # отмечает аналоговую функцию.
Note
- Аналоговые функции доступны только через функции 0–15 в приведённой выше таблице IO MUX.
- Интерфейс MPI поддерживают только
PA11–PA17иSB01–SB09. - В режимах Sleep, DeepSleep и Standby только
PA24–PA27могут продолжать выдавать сигналы; эти выводы могут формировать PWM-сигнал LPTIM2 с частотой до 16 kHz. PA18иPA19— выделенные выводы отладки, поддерживающиеDBG-UARTиSWD.PA43иPA44— резервные выводы отладки, поддерживающие толькоSWD.PA00иPA01задают режим загрузки устройства и выбор расположения выводовSWD; см. раздел 5.7.1.- Внешние аппаратные прерывания для пробуждения доступны только на десяти GPIO
PA33–PA42.
| Модуль | Разрядность | Индекс | Подиндекс | Функция |
|---|---|---|---|---|
| I2C | 8 | 16-23 | 0-7 | I2C1_SCL, I2C1_SDA, I2C2_SCL, I2C2_SDA, I2C3_SCL, I2C3_SDA, I2C4_SCL, I2C4_SDA (в порядке индексов). |
| SPI | 8 | 24-31 | 8-15 | SPI1_CLK, SPI1_CS, SPI1_DI, SPI1_DIO, SPI2_CLK, SPI2_CS, SPI2_DI, SPI2_DIO (в порядке индексов). |
| UART | 12 | 32-43 | 16-27 | UART1_TXD, UART1_RXD, UART1_RTS, UART1_CTS, UART2_TXD, UART2_RXD, UART2_RTS, UART2_CTS, UART3_TXD, UART3_RXD, UART3_RTS, UART3_CTS (в порядке индексов). |
| CAN | 4 | 44-47 | 28-31 | CAN1_TXD, CAN1_RXD, CAN2_TXD, CAN2_RXD (в порядке индексов). |
| PTA/BT | 6 | 48-53 | 32-37 | BT_ACTIVE, BT_PRIORITY, BT_COLLISION, WLAN_ACTIVE, BT_TX, BT_RX (в порядке индексов). |
| GPTIM | 10 | 54-63 | 38-47 | GPTIM1_CH1, GPTIM1_CH2, GPTIM1_CH3, GPTIM1_CH4, GPTIM1_ETR, GPTIM2_CH1, GPTIM2_CH2, GPTIM2_CH3, GPTIM2_CH4, GPTIM2_ETR (в порядке индексов). |
| LPTIM | 6 | 64-69 | 48-53 | LPTIM1_IN, LPTIM1_OUT, LPTIM1_ETR, LPTIM2_IN, LPTIM2_OUT, LPTIM2_ETR (в порядке индексов). |
| ATIM | 20 | 70-89 | 54-73 | ATIM1_CH1, ATIM1_CH2, ATIM1_CH3, ATIM1_CH4, ATIM1_ETR, ATIM1_CH1N, ATIM1_CH2N, ATIM1_CH3N, ATIM1_BK, ATIM1_BK2, ATIM2_CH1, ATIM2_CH2, ATIM2_CH3, ATIM2_CH4, ATIM2_ETR, ATIM2_CH1N, ATIM2_CH2N, ATIM2_CH3N, ATIM2_BK, ATIM2_BK2 (в порядке индексов). |
| PWM | 5 | 90-94 | 74-78 | PWM1_CH1, PWM1_CH2, PWM1_CH3, PWM1_CH4, PWM1_CH5 (в порядке индексов). |
| I2S | 10 | 95-104 | 79-88 | I2S1_MCLK, I2S1_SDO, I2S1_SDI, I2S1_BCK, I2S1_LRCK, I2S2_MCLK, I2S2_SDO, I2S2_SDI, I2S2_BCK, I2S2_LRCK (в порядке индексов). |
| PTM | 16 | 105-120 | 89-104 | От PTM1_CH0 до PTM1_CH15 (в порядке индексов). |
| LCDC | 30 | 121-150 | 105-134 | LCDC_IF0–LCDC_IF29 (в порядке индексов). Соответствие подиндексов для каждого режима интерфейса приведено в таблице 5.6-6. |
| PDM | 6 | 151-156 | 135-140 | PDM1_CLK, PDM2_CLK, PDM1_DATA, PDM1_DATA2, PDM2_DATA, PDM2_DATA2 (в порядке индексов). |
| DCMI | 19 | 157-175 | 141-159 | DCMI_CLK, DCMI_HSYNC, DCMI_VSYNC, от DCMI_DI0 до DCMI_DI15 (в порядке индексов). |
Любой GPIO можно связать через матрицу с любой из перечисленных функций с учётом ограничений на маршрутизацию и разводку, указанных в других разделах руководства. В столбцах «Индекс» и «Подиндекс» приведены точные значения полей регистров для настройки маршрутизатора матрицы в прошивке.
| Сигнал матрицы | SPI (IF_SEL=0) |
JDI (IF_SEL=0) |
EPD (IF_SEL=1) |
DBI (IF_SEL=2) |
DPI (IF_SEL=3) |
|---|---|---|---|---|---|
LCDC_IF0 |
LCDC_SPI_TE |
- | LCDC_TCON_GDSP |
LCDC_8080_TE |
LCDC_DPI_CLK |
LCDC_IF1 |
LCDC_SPI_RSTB |
- | LCDC_TCON_GDCLK |
LCDC_8080_RSTB |
LCDC_DPI_HSYNC |
LCDC_IF2 |
LCDC_SPI_CS |
- | LCDC_TCON_SDCLK |
LCDC_8080_CS |
LCDC_DPI_VSYNC |
LCDC_IF3 |
LCDC_SPI_CLK |
- | LCDC_TCON_SDSTL |
LCDC_8080_WR |
LCDC_DPI_DE |
LCDC_IF4 |
- | - | LCDC_TCON_SDLE |
LCDC_8080_RD |
LCDC_DPI_SD |
LCDC_IF5 |
- | - | LCDC_TCON_SDOE |
LCDC_8080_DC |
LCDC_DPI_CM |
LCDC_IF6 |
LCDC_SPI_DIO0 |
- | LCDC_TCON_SDAT0 |
LCDC_8080_DIO0 |
LCDC_DPI_R0 |
LCDC_IF7 |
LCDC_SPI_DIO1 |
- | LCDC_TCON_SDAT1 |
LCDC_8080_DIO1 |
LCDC_DPI_R1 |
LCDC_IF8 |
LCDC_SPI_DIO2 |
- | LCDC_TCON_SDAT2 |
LCDC_8080_DIO2 |
LCDC_DPI_R2 |
LCDC_IF9 |
LCDC_SPI_DIO3 |
- | LCDC_TCON_SDAT3 |
LCDC_8080_DIO3 |
LCDC_DPI_R3 |
LCDC_IF10 |
- | LCDC_JDI_SCS |
LCDC_TCON_SDAT4 |
LCDC_8080_DIO4 |
LCDC_DPI_R4 |
LCDC_IF11 |
- | LCDC_JDI_SCLK |
LCDC_TCON_SDAT5 |
LCDC_8080_DIO5 |
LCDC_DPI_R5 |
LCDC_IF12 |
- | LCDC_JDI_SO |
LCDC_TCON_SDAT6 |
LCDC_8080_DIO6 |
LCDC_DPI_R6 |
LCDC_IF13 |
- | LCDC_JDI_DISP |
LCDC_TCON_SDAT7 |
LCDC_8080_DIO7 |
LCDC_DPI_R7 |
LCDC_IF14 |
- | LCDC_JDI_EXTCOMIN |
LCDC_TCON_SDAT8 |
LCDC_8080_DIO8 |
LCDC_DPI_G0 |
LCDC_IF15 |
- | - | LCDC_TCON_SDAT9 |
LCDC_8080_DIO9 |
LCDC_DPI_G1 |
LCDC_IF16 |
- | - | LCDC_TCON_SDAT10 |
LCDC_8080_DIO10 |
LCDC_DPI_G2 |
LCDC_IF17 |
- | - | LCDC_TCON_SDAT11 |
LCDC_8080_DIO11 |
LCDC_DPI_G3 |
LCDC_IF18 |
- | LCDC_JDI_VCK |
LCDC_TCON_SDAT12 |
LCDC_8080_DIO12 |
LCDC_DPI_G4 |
LCDC_IF19 |
- | LCDC_JDI_XRST |
LCDC_TCON_SDAT13 |
LCDC_8080_DIO13 |
LCDC_DPI_G5 |
LCDC_IF20 |
- | LCDC_JDI_HCK |
LCDC_TCON_SDAT14 |
LCDC_8080_DIO14 |
LCDC_DPI_G6 |
LCDC_IF21 |
- | LCDC_JDI_HST |
LCDC_TCON_SDAT15 |
LCDC_8080_DIO15 |
LCDC_DPI_G7 |
LCDC_IF22 |
- | LCDC_JDI_ENB |
- | LCDC_8080_RWN |
LCDC_DPI_B0 |
LCDC_IF23 |
- | LCDC_JDI_VST |
- | LCDC_8080_CS2 |
LCDC_DPI_B1 |
LCDC_IF24 |
- | LCDC_JDI_R1 |
- | - | LCDC_DPI_B2 |
LCDC_IF25 |
- | LCDC_JDI_G1 |
- | - | LCDC_DPI_B3 |
LCDC_IF26 |
- | LCDC_JDI_B1 |
- | - | LCDC_DPI_B4 |
LCDC_IF27 |
- | LCDC_JDI_R2 |
- | - | LCDC_DPI_B5 |
LCDC_IF28 |
- | LCDC_JDI_G2 |
- | - | LCDC_DPI_B6 |
LCDC_IF29 |
- | LCDC_JDI_B2 |
- | - | LCDC_DPI_B7 |
Значения IF_SEL в таблице субмультиплексора LCDC
В исходной таблице SiFli для режимов SPI и JDI указано IF_SEL=0. В этой статье сохранены исходные значения, однако дублирующее назначение неоднозначно. Перед настройкой панели проверьте параметр в соответствующем SDK-драйвере и эталонной схеме; не определяйте значение регистра только по этой таблице.
5.6.7. Общие интерфейсы
Проверяйте каждый интерфейс общего назначения по одним и тем же критериям: электрические соединения, напряжение IO, состояния по умолчанию при сбросе и во сне, питание подтягивающих резисторов, воздействие ESD и конфликты с загрузкой, отладкой, пробуждением или высокоскоростными функциями.
PA34 поддерживает кнопку питания и сброс при длительном нажатии. Сброс активен высоким уровнем, поэтому на плате требуется подтягивающий к земле резистор 10 kΩ. При нажатии уровень на выводе становится высоким; удержание кнопки 10 секунд вызывает аппаратный сброс. В эталонной схеме клавиш с резистивной лестницей GPADC используются резисторы 1,1 kΩ, 2,8 kΩ и 5,1 kΩ. Для узлов указаны напряжения 2,97 V/1,62 V, 2,58 V/1,41 V и 2,19 V/1,19 V соответственно. Узел PA34 также имеет подтяжку к земле 10 kΩ и конденсатор 100 nF на землю. Разместите защиту ESD рядом с каждой доступной пользователю кнопкой.
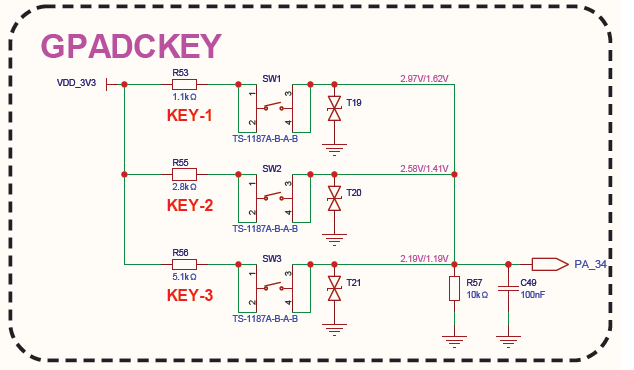
Обозначения напряжений кнопок GPADC
На схеме SiFli для каждого узла кнопки приведены два значения напряжения через косую черту, но условия для каждого значения не поясняются. Перед использованием значений в качестве порогов проверьте их соответствие планируемой конфигурации питания и эталонной схеме.
5.6.8. Принципы проверки интерфейсов
Для каждого периферийного интерфейса проверьте четыре аспекта:
- Электрическое подключение, включая возможную перестановку сигналов, подтягивающие резисторы (pull-up/pull-down), защиту ESD и терминацию.
- Совместимость доменов напряжения IO, включая риск обратного питания при выключенной периферии.
- Безопасные состояния по умолчанию при сбросе и во сне.
- Конфликты с загрузкой, программированием, SWD, USB, пробуждением и мультиплексированными высокоскоростными сигналами дисплея.
5.6.9. UART
- SF32LB57x имеет три полнодуплексных UART со скоростью до 6 Mbps и настраиваемыми форматами данных. Сигналы можно вывести на функции 0–15 или маршрутизировать через матрицу на любой GPIO.
- Подключите RXD MCU к TXD периферии, а TXD MCU — к RXD периферии.
- Согласуйте напряжение IO периферии с доменом IO MCU.
- Проверьте состояние выводов UART при сбросе, если они мультиплексируются с USB, загрузкой, программированием или отладкой.
PA18иPA19— стандартные выводыDBG-UART. Для часто подключаемых и отключаемых тестовых UART-интерфейсов в источнике рекомендуютсяPA18,PA19,PA43илиPA44; эта группа GPIO рассчитана на напряжение до 5,5 V. При использовании длинных тестовых проводов установите последовательный резистор 100 Ω для подавления выбросов.
5.6.10. I2C
- Для SDA и SCL необходимы подтягивающие резисторы.
- SF32LB57x имеет четыре интерфейса I2C с режимами хоста и устройства; каждый можно маршрутизировать через матрицу на любой GPIO.
- В источнике рекомендуются 4,7 kΩ для стандартного режима (100 kHz), 2,2–3,3 kΩ для быстрого режима (400 kHz) и 1–2,2 kΩ для Fast-mode Plus (1 MHz). Для 400 kHz начните с 2,2 kΩ и скорректируйте номинал с учётом ёмкости шины.
- Для общей шины I2C достаточно одного набора подтягивающих резисторов возле хоста; не устанавливайте отдельный набор у каждого устройства. Питайте подтяжки от линии питания периферии, чтобы отключать их вместе с ней и избежать утечки во сне.
- У каждого устройства на одной шине должен быть уникальный адрес.
5.6.11. SPI
- SF32LB57x имеет два интерфейса SPI, каждый поддерживает режимы хоста и устройства; доступны выводы функций 0–15 и маршрутизация через матрицу.
- Подключите SDO MCU к SDI периферии, а SDI MCU — к SDO периферии.
- Согласуйте CLK, CS, режим, фазу, полярность и максимальную частоту согласно даташиту периферии.
- Делайте высокоскоростные трассы SPI короткими и обеспечьте непрерывность опорной земли. Добавляйте последовательное демпфирование, если этого требуют результаты проверки целостности сигнала.
- При частоте SPI ниже 30 MHz допускается маршрутизация через матрицу на любой GPIO; выше 30 MHz предпочтительны выделенные выводы с функциями 0–15.
- Для высокоскоростной SPI разместите последовательный резистор 22–27 Ω рядом с драйвером и предусмотрите место для шунтирующего конденсатора на тактовой линии, чтобы настраивать целостность сигнала.
5.6.12. SDIO
- В SF32LB57x есть два контроллера SD/MMC, работающие только в режиме хоста и поддерживающие SD-карты, периферию SDIO и eMMC. Сигналы SDIO закреплены за GPIO, заданными мультиплексором выводов.
- Группируйте трассы SDIO.
- По возможности ограничьте общую длину примерно 50 mm, а разброс длины внутри группы — примерно 6 mm.
- Прокладывайте CLK, CMD и DATA над непрерывным опорным слоем земли.
- Проверьте подтяжки, управление питанием и домены напряжения для SDIO/eMMC/SD NAND.
- На частоте 24 MHz внутренней подтяжки GPIO может быть достаточно для CMD и Data0–Data3; при 48 MHz и выше установите внешние резисторы подтяжки 10 kΩ на CMD и Data0–Data3.
- Установите на сигналы SDIO последовательные резисторы 27–33 Ω и предусмотрите место для шунтирующего конденсатора на тактовой линии.
- Для внешнего разъёма TF-карты подтяните
DETк 3,3 V через резистор 10 kΩ и настройте вывод MCU как вход с внутренней подтяжкой. Добавьте защиту ESD для сигналов SDIO и линии питания.
5.6.13. USB
| Сигнал USB | Вывод GPIO |
|---|---|
USB_DP |
PA35 |
USB_DM |
PA36 |
- Разводите USB DP/DN как дифференциальную пару с волновым сопротивлением 90 Ω.
- USB DP/DM обычно используют мультиплексированные функции
PA35/PA36. При включённом USB внешние цепи не должны создавать недопустимые уровни во время сброса. - Разместите защиту ESD рядом с разъёмом; сигналы должны проходить через защиту до подключения к микросхеме.
- Избегайте ответвлений и обеспечьте согласование пары и непрерывность опорной земли.
- Если требуется пробуждение при подключении USB во время сна, подайте сигнал VBUS через делитель на GPIO с поддержкой пробуждения. Рекомендуется использовать этот GPIO также для определения подключения зарядного устройства.
PA35закреплён заUSB_DP, аPA36— заUSB_DM; переназначить эти функции нельзя. USB 2.0 FS поддерживает скорость до 12 Mbps.- Предусмотрите последовательные резисторы 22 Ω или 33 Ω рядом с микросхемой на DP/DM, а также незапаянные посадочные места шунтирующих конденсаторов для настройки целостности сигнала.
- USB использует несимметричные (single-ended) сигналы уровня 3,3 V. В микросхеме встроен идентификационный резистор; программно можно включить подтяжку к питанию 1,5 kΩ на DP или DM для распознавания устройств Full-Speed или Low-Speed. При включении USB настройте
PA35иPA36как входы с высоким импедансом, чтобы избежать конфликтов мультиплексирования.
5.6.14. CAN
- SF32LB57x имеет два интерфейса CAN, совместимых с CAN 2.0B; их можно маршрутизировать через матрицу на любой GPIO.
- Согласуйте питание и напряжение IO CAN-трансивера с MCU.
- Добавьте терминацию, синфазный дроссель и защиту ESD в соответствии с требованиями системы.
- Для промышленного и автомобильного оборудования оцените защиту от импульсных перенапряжений, EFT и ESD, а также разность потенциалов земли.
5.6.15. GPADC
- Поддерживайте входное напряжение GPADC в номинальном диапазоне 0–3,3 V.
- GPADC через pinmux доступен только на
PA28–PA38(11 выводов); не назначайте эту функцию другим выводам. - Для измерений с делителем используйте резисторы с допуском 1%.
- У каждой входной линии GPADC размещайте конденсатор фильтрации 100 nF (0,1 µF) рядом с выводом микросхемы.
- Прокладывайте трассы GPADC вдали от DC/DC, RF, USB, SDIO, тактовых сигналов дисплея и цепей зарядки.
| Вывод | Функция GPADC |
|---|---|
PA28 |
GPADC_CH0 |
PA29 |
GPADC_CH1 |
PA30 |
GPADC_CH2 |
PA31 |
GPADC_CH3 |
PA32 |
GPADC_CH4 |
PA33 |
GPADC_CH5 |
PA34 |
GPADC_CH6 |
PA35 |
GPADC_CH7 |
PA36 |
GPADC_CH8 |
PA37 |
GPADC_CH9 |
PA38 |
GPADC_CH10 |
VBAT / VBATS |
GPADC_CH11; эти сигналы относятся к домену напряжения аккумулятора и имеют другой диапазон измерений, чем обычные выводы GPADC. |
Напряжение на выводе VBATS и диапазон измерения
Для вариантов с питанием 3,3 V в таблице выводов питания для VBATS указан диапазон 0–4,7 V, тогда как контрольный список схемы ограничивает измерение напряжения аккумулятора диапазоном 0–4,5 V. Для измерений GPADC соблюдайте более узкий диапазон 0–4,5 V; предел 4,7 V из таблицы выводов не является допустимым диапазоном измерения ADC.
5.7. Производство
5.7.1. Режимы загрузки и программирования в производстве
Выводы отладки и программирования по умолчанию должны оставаться доступными производственной оснастке; зарезервируйте сигналы управления загрузкой до распределения выводов изделия. Контрольный список SiFli требует паяемые контрольные точки на PA43/PA44 и подтяжку с контрольной точкой на PA00. Резистор и контрольная точка на PA01 необязательны.
| Сигнал | Вывод | Требование производства |
|---|---|---|
DBG_UART_RXD |
PA18 |
Зарезервировать стандартный вывод приёма отладочного UART; обеспечить доступ для оснастки. |
DBG_UART_TXD |
PA19 |
Зарезервировать стандартный вывод передачи отладочного UART; обеспечить доступ для оснастки. |
SWD_CLK |
PA43 |
Предусмотреть паяемую контрольную точку. |
SWD_DIO |
PA44 |
Предусмотреть паяемую контрольную точку. |
| Выбор режима загрузки | PA00 |
Предусмотреть подтяжку и контрольную точку. |
| Выбор расположения SWD | PA01 |
Резистор и контрольная точка необязательны. |
PA00 / регистр загрузки |
PA01 |
Переключатель загрузки со стороны хоста | Ветвь загрузки и доступные интерфейсы |
|---|---|---|---|
| L | H | Любое | Обычная загрузка; PA19 не выводит журнал загрузки; PA18/PA19 переключаются на SWD, а SWD на PA43/PA44 отключён. |
| L | L | Выкл. | Обычная загрузка; PA19 выводит журнал загрузки; PA18/PA19 работают как DBG-UART, PA43/PA44 — как SWD. |
| L | L | Вкл. | Режим загрузки; поддерживается программирование через DBG-UART, SWD, UART и USB. |
| PA00 или регистр загрузки = 1 | L | Любое | Режим загрузки; поддерживается программирование через DBG-UART, SWD, UART и USB. |
| PA00 или регистр загрузки = 1 | H | Любое | Режим загрузки; PA19 не выводит журнал загрузки; поддерживается программирование через SWD/USB, а PA18/PA19 переключаются на SWD. |
Обозначение отладочного UART в источнике
В разделе 2.10 сигнал DB_UART_RXD (без G) указан дважды. В таблице отладочных выводов и контрольном списке PA18 указан как DBG_UART_RXD, а PA19 — как DBG_UART_TXD. До выпуска проверьте названия сигналов с разработчиком оснастки; не резервируйте RXD дважды.
| Список источника | Указанная область применения | Перечисленные контрольные точки |
|---|---|---|
| Раздел 2.10, список программирования и калибровки кварца | Не указана | VBAT, PVDD, GND, AVDD33, PA00, PA01 и DB_UART_RXD дважды. |
| Контрольный список аппаратуры 4.8, пункт 1 | Варианты с питанием от аккумулятора | VBAT или 3,3 V, GND, PA18 (DBG_UART_RXD), PA19 (DBG_UART_TXD), VSYS (отсутствует в вариантах 3,3 V) и PA34. |
| Контрольный список аппаратуры 4.8, пункт 3 | Все модели | VBAT или 3,3 V, GND, PA18, PA19, VDD33_VOUT1 (отсутствует в серии 3,3 V), PA00, PA01 и PA34; размер, шаг и ориентацию контактных площадок согласуйте с щупами оснастки. |
5.7.2. Программирование и калибровка на производстве
В источнике предписано использовать офлайн-программатор для записи флеш-памяти и калибровки кварца. В этом разделе не указаны калибровка RF или измерение тока питания. При размещении производственных контактных площадок соблюдайте указанные в источнике требования к размеру, шагу и ориентации щупов. Также согласуйте с разработчиком оснастки различия между списками контрольных точек в таблице 5.7-3.
См. документацию офлайн-программатора SiFli.
Последнее обновление: